Diden Spider scala le pareti d'acciaio dei cantieri navali per saldare in quota
La startup sudcoreana Diden Robotics impiega un crawler magnetico a quattro zampe che trasporta carichi di saldatura da 30 chili all'interno degli scafi.
Tradotto automaticamente dall’originale inglese Leggi l’originale
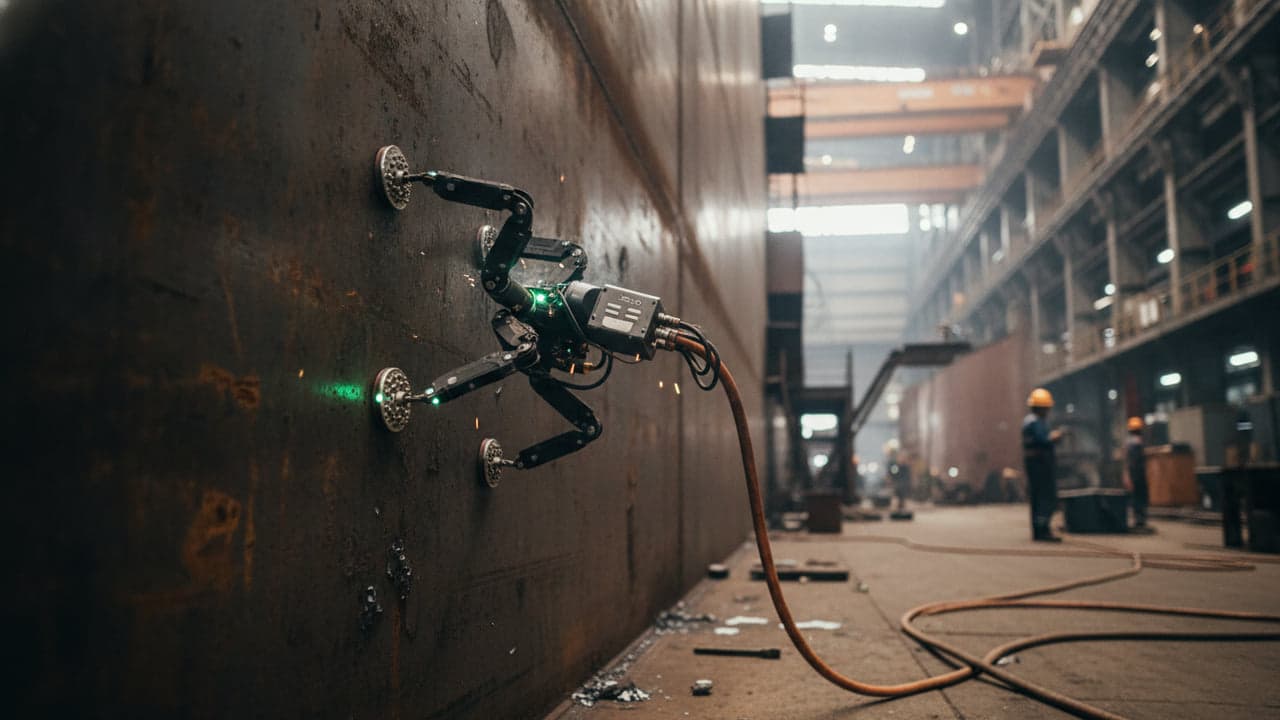
La startup sudcoreana Diden Robotics ha costruito una macchina rampicante a quattro zampe progettata per saldare paratie e soffitti d'acciaio all'interno delle navi commerciali. La macchina, nota come Diden Spider, utilizza piedi magnetici commutabili per arrampicarsi sulle lamiere verticali e sostenere utensili pesanti là dove gli equipaggi umani avrebbero altrimenti bisogno di piattaforme e imbracature. Unità di serie sono già entrate nelle linee produttive dei cantieri navali in Corea del Sud.
Da zampe di cane a una sagoma di ragno
Raggiungere un giunto scomodo all'interno di uno scafo richiede spesso ponteggi, pesanti sistemi di sicurezza e lunghi tempi di allestimento prima ancora che la torcia tocchi il metallo. Per affrontare il problema, la startup Diden Robotics ha sviluppato un crawler quadrupede pensato appositamente per le lamiere verticali d'acciaio, un'innovazione raccontata da Yanko Design.
La macchina non è nata con l'aspetto attuale. Youngha Shin, tra i fondatori e chief operating officer della società, ha spiegato che i primi prototipi si basavano su una struttura di zampe simile a quella di un cane. Quella configurazione vacillava quando la macchina tentava di girarsi di lato sulle pareti verticali. L'assetto lasciava troppi pochi attuatori a reggere il peso, e i piedi che non aderivano piatti all'acciaio facevano ribaltare la macchina dalla superficie. Spingendo le zampe verso l'esterno in un'ampia postura da ragno, gli ingegneri hanno mantenuto il telaio più vicino all'acciaio e assicurato che i pattini aderissero in piano al metallo.
Magneti che tengono senza alimentazione continua
L'ancoraggio fisico si basa su magneti elettropermanenti alloggiati dentro ogni pattino. Un impulso elettrico commuta il loro stato magnetico, accendendolo o spegnendolo. Una volta serrati contro una lamiera d'acciaio, i pattini mantengono la presa magnetica senza assorbire elettricità in modo continuo, secondo Yanko Design. L'elettricità è riservata all'azionamento di giunti, sensori e computer di bordo.
Per rassicurare gli operatori che sorvegliano attrezzature sospese in quota, il team di progettazione ha montato LED visibili su ogni piede. Le luci si accendono solo quando la presa è salda, offrendo agli equipaggi un riscontro visivo immediato dalla coperta. Nella configurazione Spider 30, la piattaforma sostiene un carico utile di 30 chilogrammi, circa 66 libbre. Questa capacità consente al crawler di agire come piattaforma industriale adattabile, trasportando testine di saldatura automatizzate o moduli intercambiabili come telecamere di ispezione e bracci robotici.
Muoversi in scafi ingombri con i dati CAD
Tenersi aggrappati a una paratia è solo metà del problema: la macchina deve anche trovare il proprio percorso tra costole e irrigidimenti strutturali in uno spazio angusto. Diden ha progettato uno stack di navigazione di bordo che confronta le letture tridimensionali dei sensori in tempo reale con il modello CAD digitale della nave per verificare posizione e orientamento esatti. Le telecamere di profondità mappano gli ostacoli vicini in tempo reale, così il software può pianificare passi privi di collisioni.
Il sistema è uscito dai test di laboratorio per entrare nella produzione reale, sostenuto dalla protezione brevettuale dei suoi meccanismi chiave. Il quotidiano economico sudcoreano Maeil Business Newspaper ha riportato vendite commerciali ai principali cantieri navali coreani a maggio 2026, e Diden sottolinea che le saldature realizzate dalle unità Spider 30 sono state incorporate in navi attualmente in produzione. L'adozione a lungo termine dipenderà dai costi di manutenzione ordinaria e dalla qualità ripetibile dei giunti nelle diverse posizioni di saldatura, ma l'invenzione dimostra come la robotica specializzata possa sollevare i lavoratori dai rischi delle saldature in quota.
Leggi anche su The Patent: FlexiQuad: il drone ad anello resistente alle collisioni dell'ETH di Zurigo · Gli ingegneri superano un ostacolo fisico chiave nella diagnosi dall'aria espirata