Diden Spider爬上船厂钢壁进行头顶焊接
韩国初创企业Diden Robotics部署四足磁吸爬行机器人,在船体内部携带30公斤焊接载荷
作者: Giovanni Sapere
阅读约3分钟由人工智能辅助撰写 · 审校与批准:Giovanni Sapere
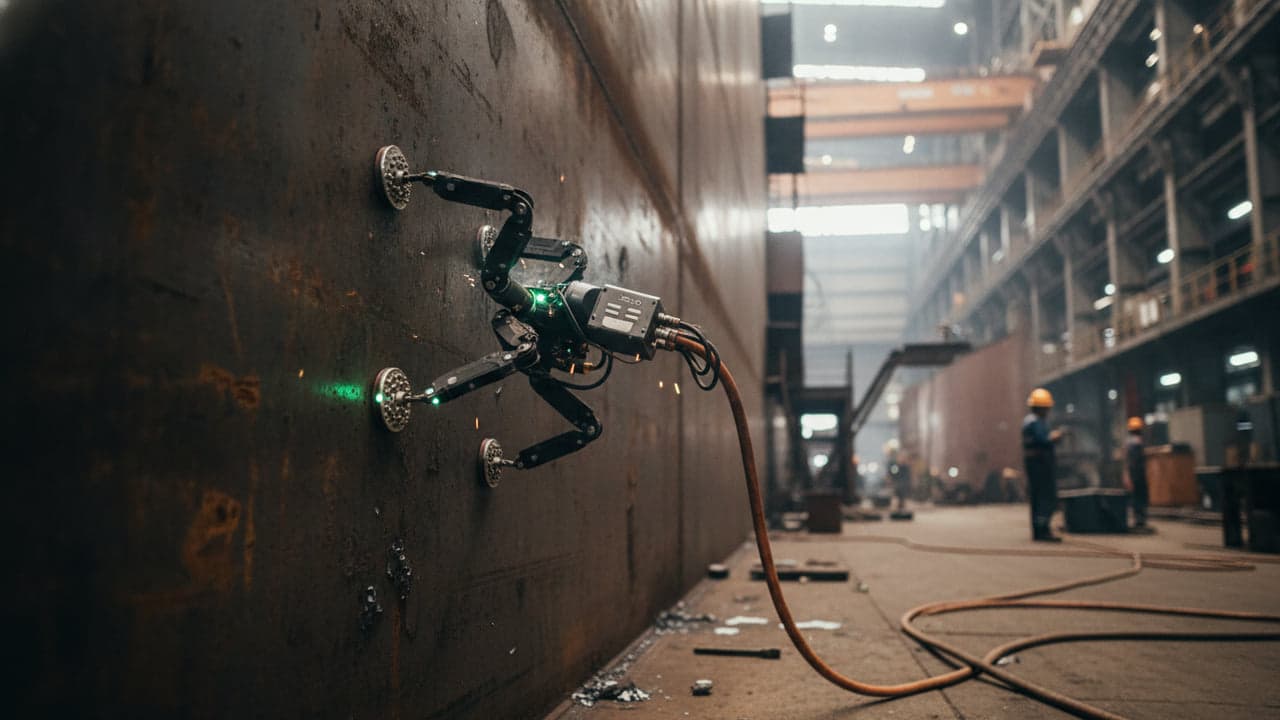
韩国初创企业Diden Robotics打造出一台四足攀爬机器,用于焊接商船内部的钢制舱壁和天花板。这台名为Diden Spider的机器使用可切换的磁性脚爬上垂直钢板,并在人工作业本来需要搭设脚手架和吊装设备的位置托住重型工具。现场机组已经进入韩国的船厂生产线。
从狗腿到蜘蛛轮廓
要够到船体内部一道别扭的焊缝,往往需要脚手架、笨重的安全吊具和很长的准备时间,焊枪才能碰到金属。为解决这一问题,初创企业Diden Robotics开发了专门针对垂直钢板的四足爬行机器人,这项创新由Yanko Design报道。
这台机器一开始并不是现在的模样。公司联合创始人兼首席运营官Youngha Shin解释说,早期原型采用类似狗腿的腿部结构。当机器试图在垂直壁面上侧向转弯时,这种布局就不灵了。这种姿态让承重的执行器太少,而且脚没有平贴钢板,导致机器从表面翻落。工程师把腿向外推成宽阔的蜘蛛姿态,使底盘更贴近钢板,并确保脚垫平贴金属。
无需持续供电也能吸住的磁铁
物理附着依靠每个脚垫内部的电永磁体。一次电脉冲就能开启或关闭它们的磁状态。一旦吸附在钢板上,脚垫无需持续耗电即可保持磁性吸附,据Yanko Design报道。电力留给关节、传感器和机载计算机。
为了让监控悬挂在头顶设备的操作人员放心,设计团队在每只脚上装了可见的LED。只有在牢固吸附时,灯才会亮起,让甲板上的人员立即获得视觉反馈。在Spider 30配置下,该平台支持30公斤(约66磅)的载荷。这一承载能力使这台爬行机器人能够充当适应性强的工业平台,既可搭载自动焊接头,也可搭载检测摄像头和机械臂等可更换模块。
利用CAD数据在杂乱的船体中导航
吸住舱壁只解决了一半问题:机器还必须在狭小空间内的结构肋骨和加强筋之间找到路径。Diden设计了一套机载导航系统,把实时三维传感器读数与船舶的数字CAD模型进行匹配,以核实自身的确切位置和方向。深度摄像头实时绘制附近障碍物,使软件可以规划无碰撞的落脚点。
该系统已走出实验室测试,进入实际制造,其核心机构有专利保护。韩国商业日报Maeil Business Newspaper报道,2026年5月已向韩国主要造船企业商业销售,Diden表示,Spider 30机组完成的焊缝已用于目前在建的船舶。长期的采用情况将取决于日常维护开销,以及在不同焊接位置上焊缝质量的可重复性,但这项发明说明,专用机器人可以让工人摆脱危险的头顶焊接任务。
另见The Patent:FlexiQuad:苏黎世联邦理工学院(ETH Zurich)的抗碰撞环形无人机 · 工程师攻克呼出气体诊断中的关键物理难题
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Giovanni Sapere。责任出版方:WitUp Ltd。