Hopcopter si dota di un piede articolato per i terreni accidentati
Gli ingegneri di Toronto e Hong Kong riducono dell'84 per cento la variabilità degli atterraggi su sabbia, ghiaccio e rocce.
Tradotto automaticamente dall’originale inglese Leggi l’originale
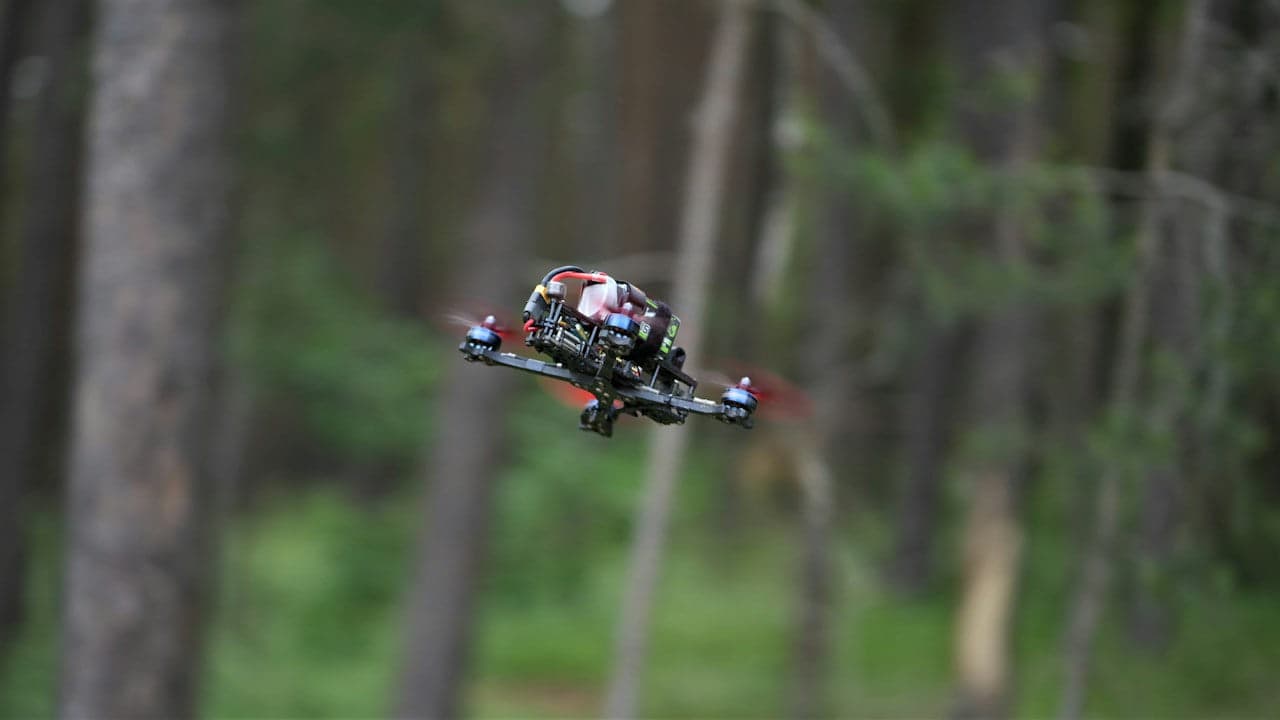
Gli ingegneri dell'Università di Toronto e di due atenei di Hong Kong hanno aggiornato Hopcopter, un drone ibrido monopedale che salta e vola. Con l'aggiunta di un piede articolato, il team ha stabilizzato gli atterraggi su terreni imprevedibili, avvicinando la piattaforma robotica a doppia modalità all'uso commerciale.
Unire il volo ai salti su una sola zampa
Sviluppato dai ricercatori della City University of Hong Kong e della Hong Kong University of Science and Technology, Hopcopter unisce un telaio da quadricottero standard a una singola zampa caricata a molla. Il meccanismo si ispira agli uccelli che saltano per risparmiare energia invece di restare in volo in modo continuo, secondo quanto riportato da New Atlas. A ogni balzo la macchina entra in caduta libera passiva prima che i suoi quattro rotori si accendano brevemente per recuperare portanza. Questo movimento alternato permette alla macchina di coprire lunghe distanze a terra consumando un decimo dell'energia richiesta da un drone multirotore equivalente in volo stazionario.
Atterraggi più stabili su superfici imprevedibili
Mentre il prototipo originale funzionava su superfici rigide e piane come il cemento, faceva fatica sui terreni irregolari. Le versioni precedenti affondavano nella sabbia smossa, scivolavano sul ghiaccio o si ribaltavano sui pendii. Per rimediare a questa instabilità, i ricercatori dell'Università di Toronto, tra cui il professor Pakpong Chirarattananon e il dottorando Jeeraphat Kledkruemas, hanno collaborato con il dottorando della City University of Hong Kong Song Li per progettare un assieme di piede passivo, come dettagliato sulla rivista Advanced Intelligent Systems.
Spuntoni ed elementi di tensione in gomma
Il piede appena aggiunto presenta un'ampia superficie che distribuisce il peso in modo uniforme per impedire alla zampa di sprofondare nel terreno smosso. La stabilità meccanica si basa su tre elastici che forniscono una tensione di autocentraggio, riportando il piede nel suo assetto di riposo subito dopo l'impatto. Brevi spuntoni disposti lungo la base generano aderenza su terreni ghiacciati o bagnati. I test di laboratorio e sul campo documentati da New Atlas hanno confermato che l'aggiornamento meccanico ha ridotto dell'84 per cento la variabilità delle prestazioni di atterraggio nel passaggio tra sabbia, ghiaia e ghiaccio.
Sviluppo commerciale e sistemi di guida previsti
L'azienda spin-off HopTo Tech sta ora preparando un modello di produzione commerciale con la denominazione Hop-1, come riportato da New Atlas. Il team di progettazione intende integrare moduli software di intelligenza artificiale nelle versioni future per automatizzare l'evitamento degli ostacoli in tempo reale. Gli sviluppatori prevedono che unire l'autonomia dei salti al volo potrà sostenere le squadre di ricerca e soccorso, le ispezioni industriali nelle miniere sotterranee e i futuri rover per l'esplorazione planetaria.
Leggi anche su The Patent: Leghe sperimentali resistono alla frattura a -253 gradi Celsius · BBERT usa l'intelligenza artificiale per identificare i batteri nascosti nel terreno