Le Hopcopter se dote d'un patin articulé pour les terrains accidentés
Des ingénieurs de Toronto et de Hong Kong réduisent de 84 % la variabilité des atterrissages sur sable, glace et rochers.
Traduit automatiquement de l’original en anglais Lire l’original
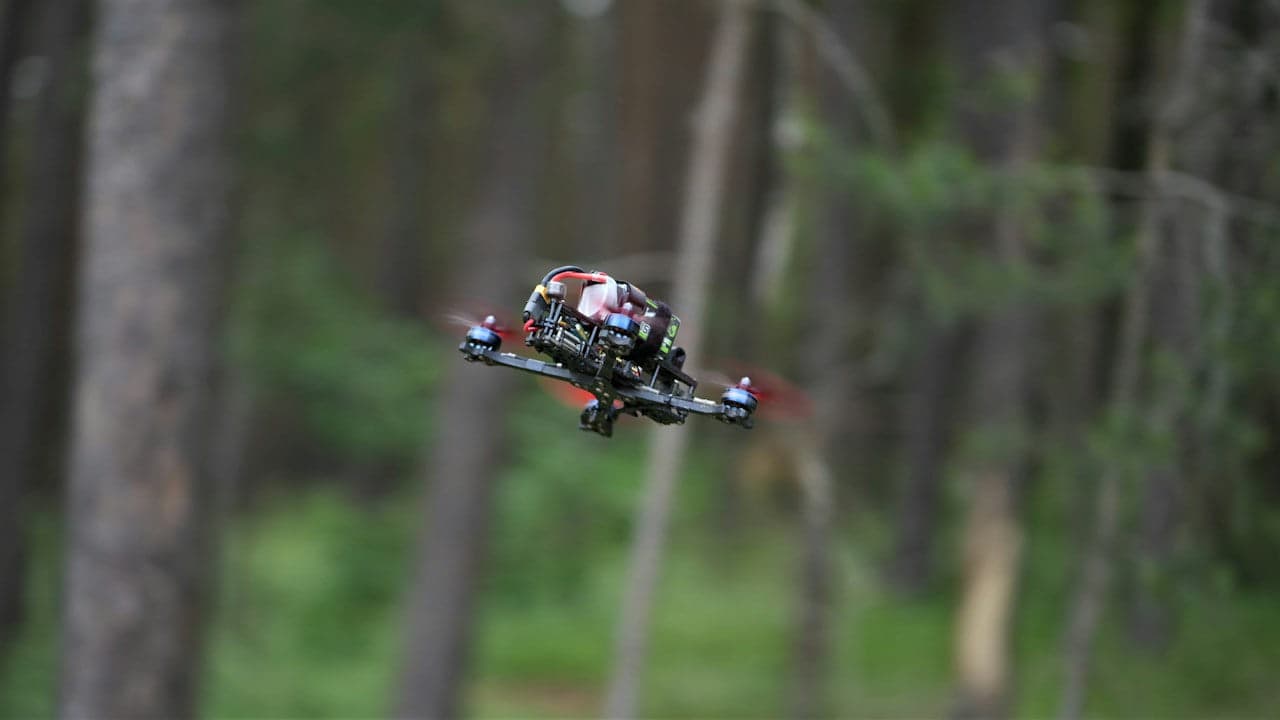
Des ingénieurs de l'université de Toronto et de deux universités de Hong Kong ont amélioré le Hopcopter, un drone hybride monopodial qui saute et vole. En ajoutant un patin articulé, l'équipe a stabilisé les atterrissages sur des sols imprévisibles, rapprochant cette plateforme robotique bimodale d'une utilisation commerciale.
Combiner le vol et les sauts sur une seule patte
Développé par des chercheurs de la City University of Hong Kong et de The Hong Kong University of Science and Technology, le Hopcopter associe un châssis de quadricoptère standard à une patte unique équipée d'un ressort. Le mécanisme s'inspire des oiseaux qui sautent pour économiser leur énergie plutôt que de rester en vol en continu, selon le compte rendu de New Atlas. À chaque bond, la machine entre en chute libre passive avant que ses quatre rotors ne s'activent brièvement pour retrouver de la portance. Ce mouvement alterné permet à l'engin de parcourir de longues distances au sol en consommant un dixième de l'énergie nécessaire à un drone multirotor équivalent en vol stationnaire.
Stabiliser les atterrissages sur des surfaces imprévisibles
Si le prototype d'origine donnait de bons résultats sur des surfaces rigides et planes comme le béton, il peinait sur les sols irréguliers. Les versions précédentes s'enfonçaient dans le sable meuble, glissaient sur la glace ou basculaient sur les pentes. Pour remédier à cette instabilité, des chercheurs de l'université de Toronto, dont le professeur Pakpong Chirarattananon et le doctorant Jeeraphat Kledkruemas, ont collaboré avec le doctorant de la City University of Hong Kong Song Li pour concevoir un ensemble de pied passif, comme le détaille la revue Advanced Intelligent Systems.
Pointes et éléments de tension en caoutchouc
Le patin nouvellement ajouté présente une large surface qui répartit la charge de manière homogène afin d'empêcher la patte de s'enfoncer dans un sol meuble. La stabilité mécanique repose sur trois élastiques qui assurent une tension d'auto-centrage, ramenant le patin dans son alignement de repos immédiatement après l'impact. De courtes pointes réparties sur la base génèrent de l'adhérence sur les terrains gelés ou humides. Les essais en laboratoire et sur le terrain documentés par New Atlas ont confirmé que cette évolution mécanique a réduit de 84 % la variabilité des performances d'atterrissage lors du passage du sable au gravier et à la glace.
Développement commercial et systèmes de guidage prévus
La société dérivée HopTo Tech prépare désormais un modèle de production commercial sous la désignation Hop-1, comme le rapporte New Atlas. L'équipe de conception compte intégrer des modules logiciels d'intelligence artificielle dans les futures versions afin d'automatiser l'évitement d'obstacles en temps réel. Les développeurs estiment que la combinaison de l'endurance des sauts et du vol servira les équipes de recherche et de sauvetage, l'inspection industrielle dans les mines souterraines et de futurs rovers d'exploration planétaire.
À lire aussi sur The Patent : Des alliages expérimentaux résistent à la fracturation à -253 degrés Celsius · BBERT utilise l'intelligence artificielle pour identifier les bactéries cachées dans le sol