Hopcopter erhält Gelenk-Fußpolster für unwegsames Gelände
Ingenieure aus Toronto und Hongkong senken Landevariation auf Sand, Eis und Felsen um 84 Prozent.
Automatisch aus dem englischen Original übersetzt Original lesen
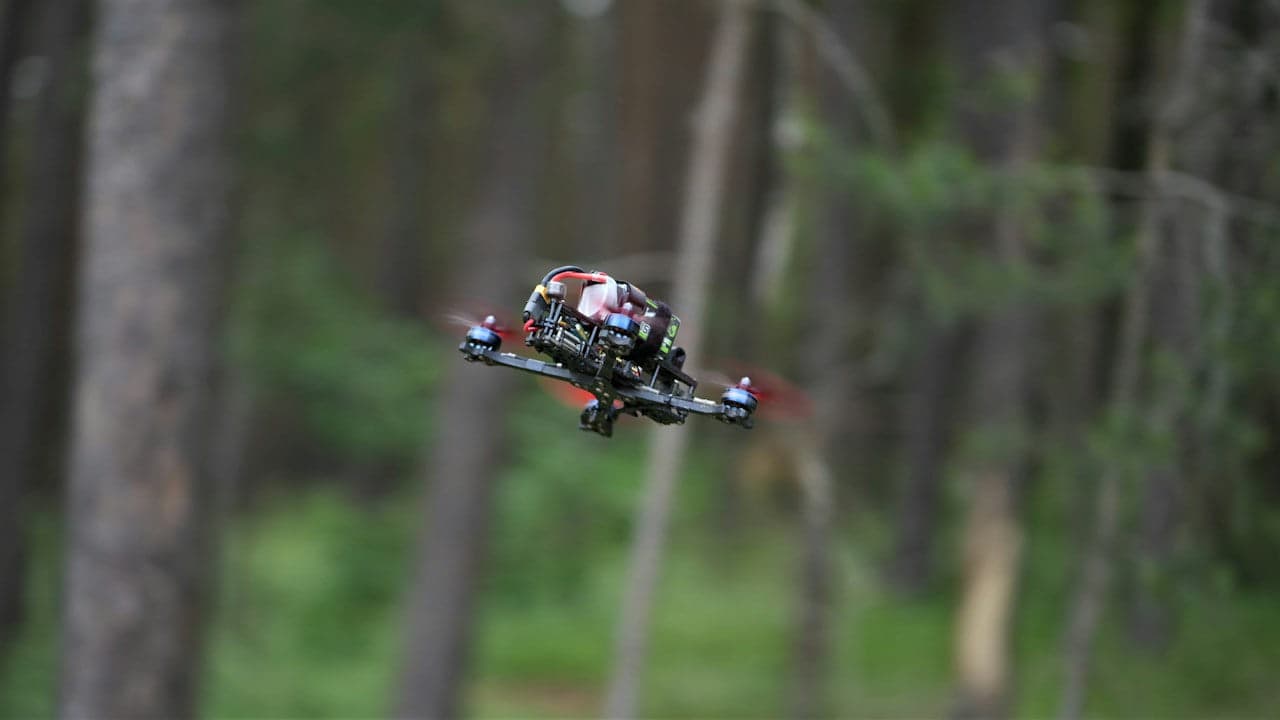
Ingenieure der University of Toronto und zweier Universitäten in Hongkong haben den Hopcopter aufgerüstet, eine hybride einbeinige Drohne, die hüpft und fliegt. Durch das Hinzufügen eines Gelenk-Fußpolsters stabilisierte das Team die Landungen auf unvorhersehbarem Untergrund und bringt die Robotikplattform mit zwei Betriebsmodi näher an eine kommerzielle Nutzung.
Kombination von Flug und einbeinigen Sprüngen
Entwickelt von Forschenden der City University of Hong Kong und der Hong Kong University of Science and Technology, vereint der Hopcopter ein Standard-Quadcopter-Chassis mit einem einzelnen gefederten Bein. Der Mechanismus ist von Vögeln inspiriert, die hüpfen, um Energie zu sparen, statt kontinuierlich in der Luft zu bleiben, wie New Atlas berichtet. Bei jedem Sprung geht die Maschine in einen passiven freien Fall über, bevor ihre vier Rotoren kurz zünden, um wieder Auftrieb zu gewinnen. Diese wechselnde Bewegung ermöglicht es der Maschine, große Bodenstrecken zurückzulegen und dabei ein Zehntel der Energie zu verbrauchen, die eine gleichwertige schwebende Multirotor-Drohne benötigt.
Landungen auf unvorhersehbaren Oberflächen stabilisieren
Während der ursprüngliche Prototyp auf starren, ebenen Flächen wie Beton erfolgreich war, hatte er auf unebenem Boden Probleme. Frühere Versionen sanken in lockeren Sand ein, rutschten über Eis oder kippten auf abschüssigen Hängen um. Um diese Instabilität zu beheben, entwickelten Forschende der University of Toronto, darunter Professor Pakpong Chirarattananon und Promovierender Jeeraphat Kledkruemas, gemeinsam mit dem Promovierenden der City University of Hong Kong Song Li eine passive Fußbaugruppe, wie in der Fachzeitschrift Advanced Intelligent Systems beschrieben.
Spikes und Gummizugelemente
Das neu hinzugefügte Polster verfügt über eine große Oberfläche, die das Gewicht gleichmäßig verteilt, damit sich das Bein nicht in lockeren Boden eingräbt. Die mechanische Stabilität beruht auf drei Gummibändern, die eine selbstzentrierende Spannung liefern und das Polster unmittelbar nach dem Aufprall wieder in seine Ruheposition schnappen lassen. Kurze Spikes, die über die Unterseite verteilt sind, sorgen für Traktion auf gefrorenem oder nassem Gelände. Labor- und Feldtests, über die New Atlas berichtet, bestätigten, dass die mechanische Neuerung die Schwankung der Landeleistung um 84 Prozent verringerte, wenn sie zwischen Sand, Kies und Eis wechselte.
Kommerzielle Entwicklung und geplante Steuerungssysteme
Das Hardware-Spin-off HopTo Tech bereitet derzeit ein kommerzielles Serienmodell unter der Bezeichnung Hop-1 vor, wie New Atlas berichtet. Das Designteam beabsichtigt, Softwaremodule für künstliche Intelligenz in künftige Versionen zu integrieren, um die Hindernisvermeidung in Echtzeit zu automatisieren. Die Entwickler erwarten, dass die Kombination aus Sprungausdauer und Flug Such- und Rettungsteams, Industrieinspektionen in unterirdischen Minen und künftige planetare Erkundungsrover unterstützen wird.
Lesen Sie auch bei The Patent: Experimentelle Legierungen widerstehen Brüchen bei -253 Grad Celsius · BBERT nutzt künstliche Intelligenz, um verborgene Bakterien im Boden zu identifizieren