Kun Dániel博士打造AI引导的开锁机器人
这位创客将ESP32微控制器、力传感器和Anthropic的Claude结合起来,无需人工干预即可撬开弹子锁
作者: Letizia Giugliano
阅读约2分钟由人工智能辅助撰写 · 审校与批准:Letizia Giugliano
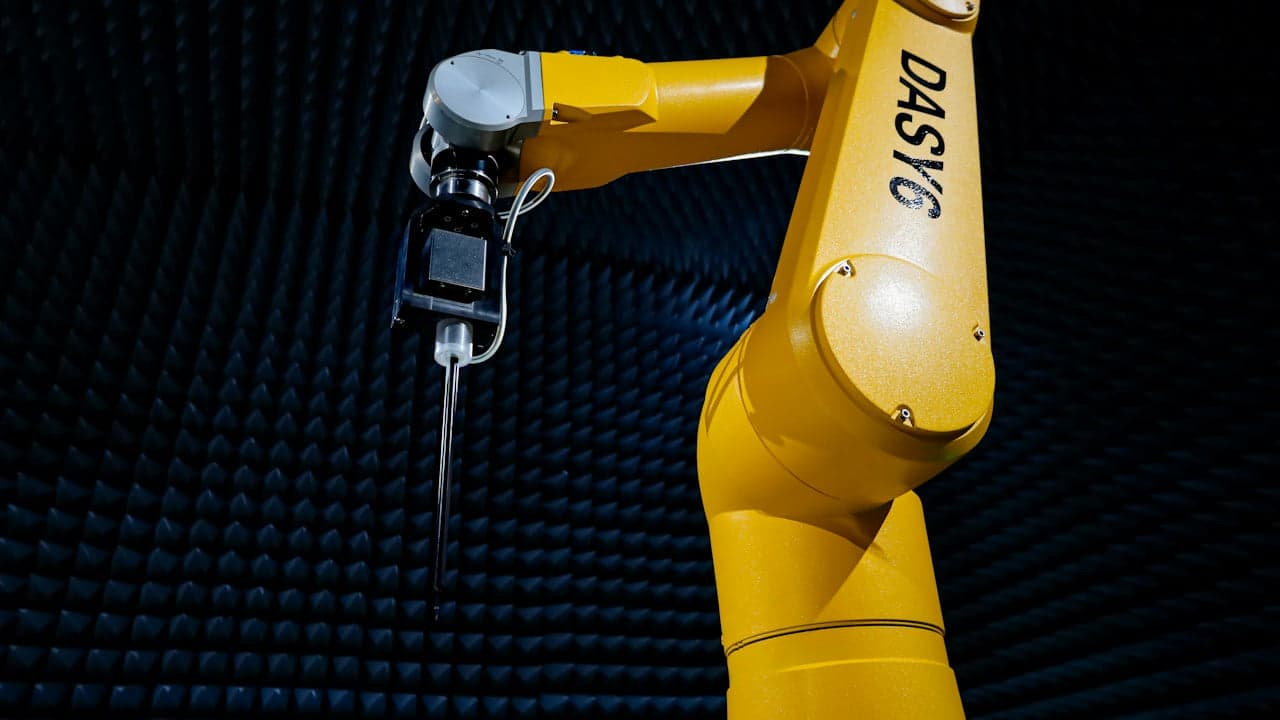
创客Kun Dániel博士设计出一种自主开锁装置,用机器人执行器和人工智能取代人手的触感。这项紧凑的发明安装在普通锁芯上,通过实时物理反馈来操控内部弹子。
传感器和云计算取代人手触感
传统的开锁方式依靠精细的运动控制和触觉灵敏度,来感知内部弹子何时到达剪切线。Kun Dániel博士打造的自动化工具不靠手工技巧,也不靠简单的蛮力,而是用电子方式复制了这一感官反馈回路,据Hackster.io News报道。
硬件的核心是一块ESP32-C3 Mini开发板。这个微控制器监测弹子锁内部的受力,并通过Wi-Fi连接到Claude,这是Anthropic开发的人工智能模型。通过把决策交给该模型,机器逐个弹子地评估机械阻力,以决定下一步的物理动作。
用定制3D打印件搭建的机械结构
为了把算法指令转化为物理动作,这套装置大量依靠定制的机械结构和3D打印。运动部分集成了一个步进电机、两个伺服电机和两个称重传感器,用来测量极其微小的阻力。
据Hackster.io News报道,一套3D打印的齿轮齿条装置把电机的旋转驱动转换为开锁探针的精确直线运动。该装置直接夹在锁芯上,由可充电锂离子电池供电,并在集成的OLED显示屏上实时显示弹子测量值。
测试和改进之后的开源计划
创作者已投入200多个小时来改进硬件和软件。视频演示显示,这台功能性原型机成功转动了锁芯,不过软件优化仍在进行,以提高整体可靠性。
据Hackster.io News报道,测试结束后,Dániel计划公开发布固件源代码、文档和3D设计文件,以便其他创客研究这套系统。
另见The Patent:三方专利局在维也纳就全球分配与AI举行会议
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Letizia Giugliano。责任出版方:WitUp Ltd。