
机器人
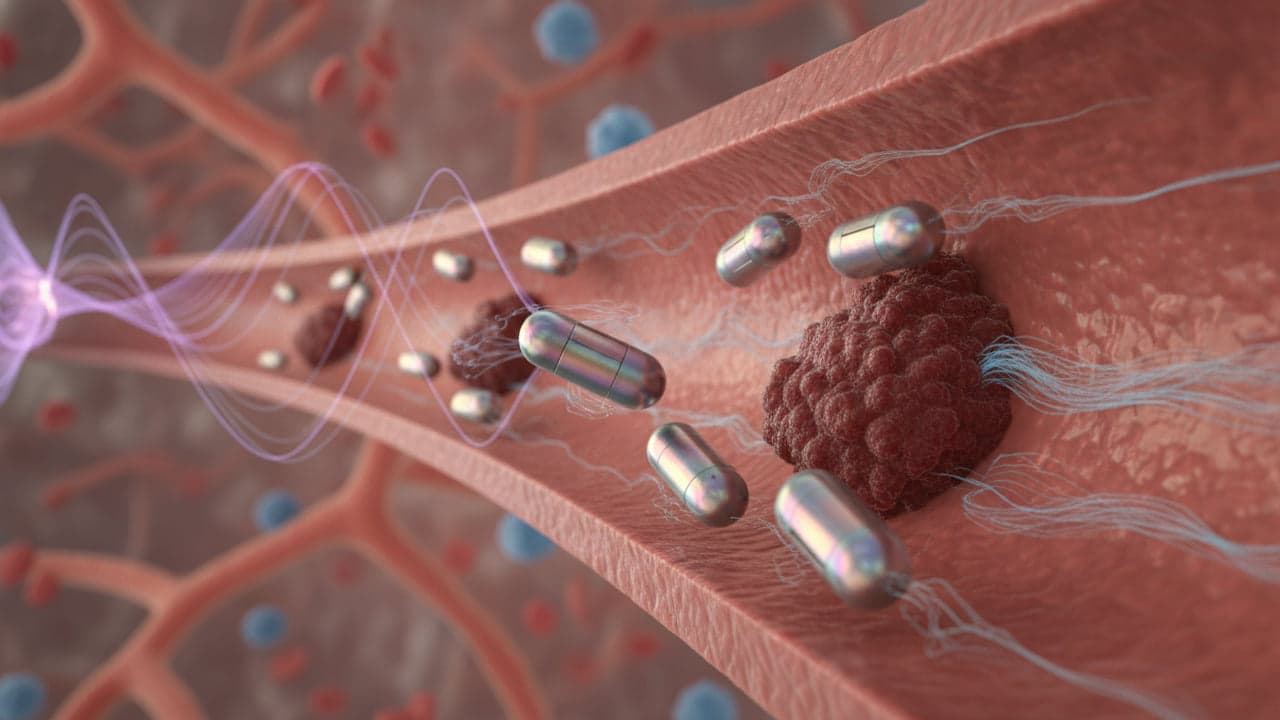
磁性微型机器人在血管中翻滚,更快溶解血栓
苏黎世联邦理工学院的工程师开发出磁驱动的微型机器人,它们沿血管壁滚动,帮助溶栓药物到达动脉堵塞处。在实验室和动物试验证明人工流动可加快血栓分解之后,该校为这项技术申请了专利。
Giovanni Sapere人工智能辅助 · 审校:Giovanni Sapere

苏黎世联邦理工学院的工程师开发出磁驱动的微型机器人,它们沿血管壁滚动,帮助溶栓药物到达动脉堵塞处。在实验室和动物试验证明人工流动可加快血栓分解之后,该校为这项技术申请了专利。
Giovanni Sapere人工智能辅助 · 审校:Giovanni Sapere
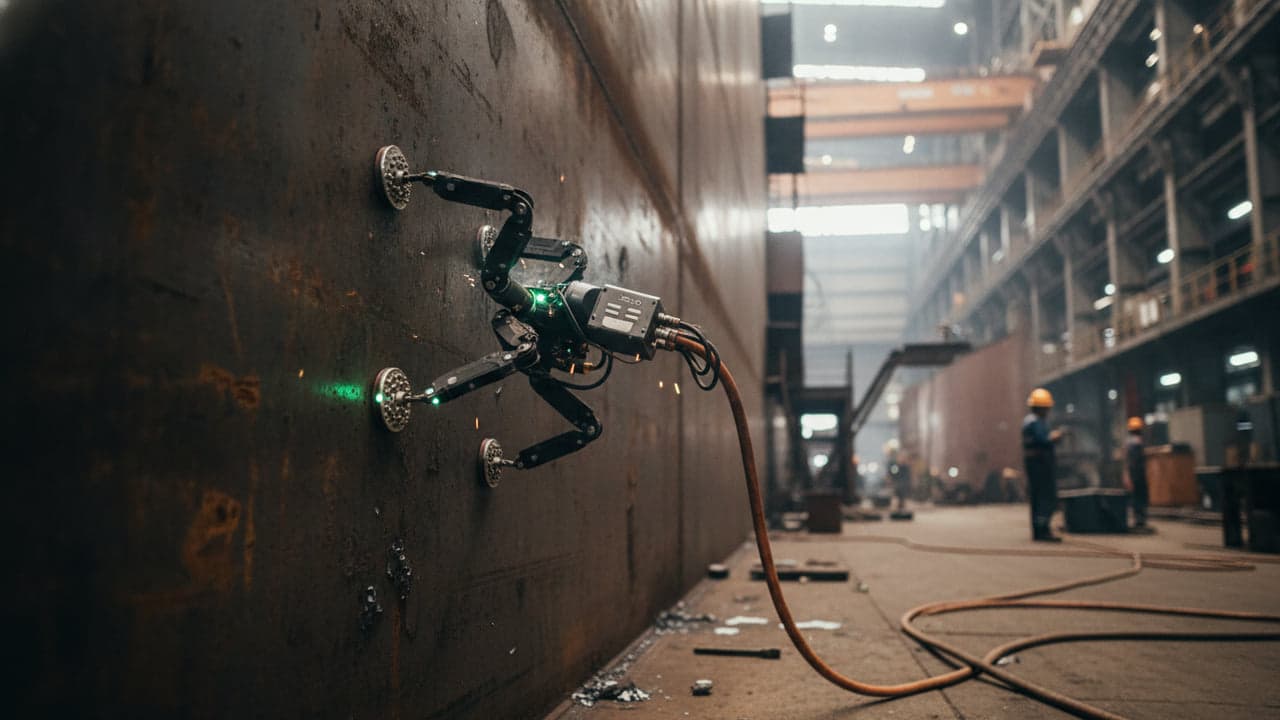
韩国初创企业Diden Robotics打造出一台四足攀爬机器,用于焊接商船内部的钢制舱壁和天花板。这台名为Diden Spider的机器使用可切换的磁性脚爬上垂直钢板,并在人工作业本来需要搭设脚手架和吊装设备的位置托住重型工具。现场机组已经进入韩国的船厂生产线。
Giovanni Sapere人工智能辅助 · 审校:Giovanni Sapere
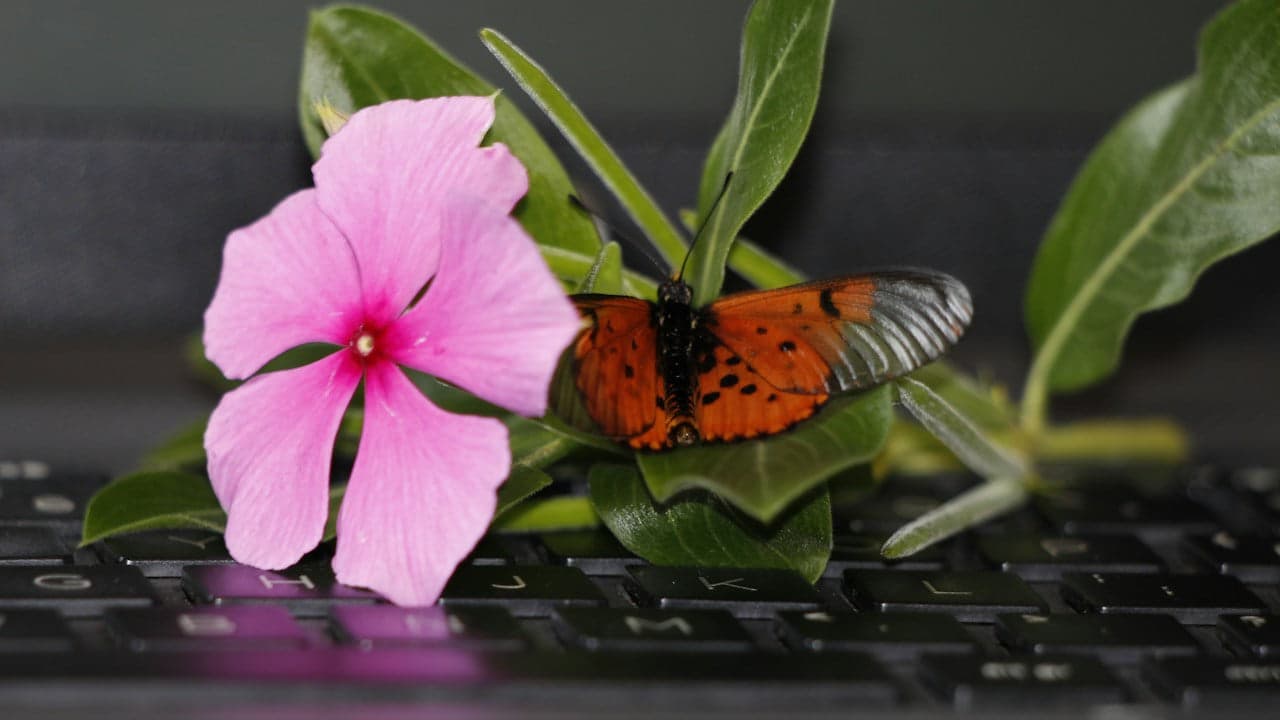
工程师制造出一只蛾形原型机,利用内部流体循环,直接在翅膀上生长光探测器。这项软体机器人技术成果由爱沙尼亚塔尔图大学(University of Tartu)和意大利技术研究院(Italian Institute of Technology)的团队完成,使机器在制造完成后还能形成新的硬件部件,而不必只依赖预先安装的零件。
Letizia Giugliano人工智能辅助 · 审校:Giovanni Sapere
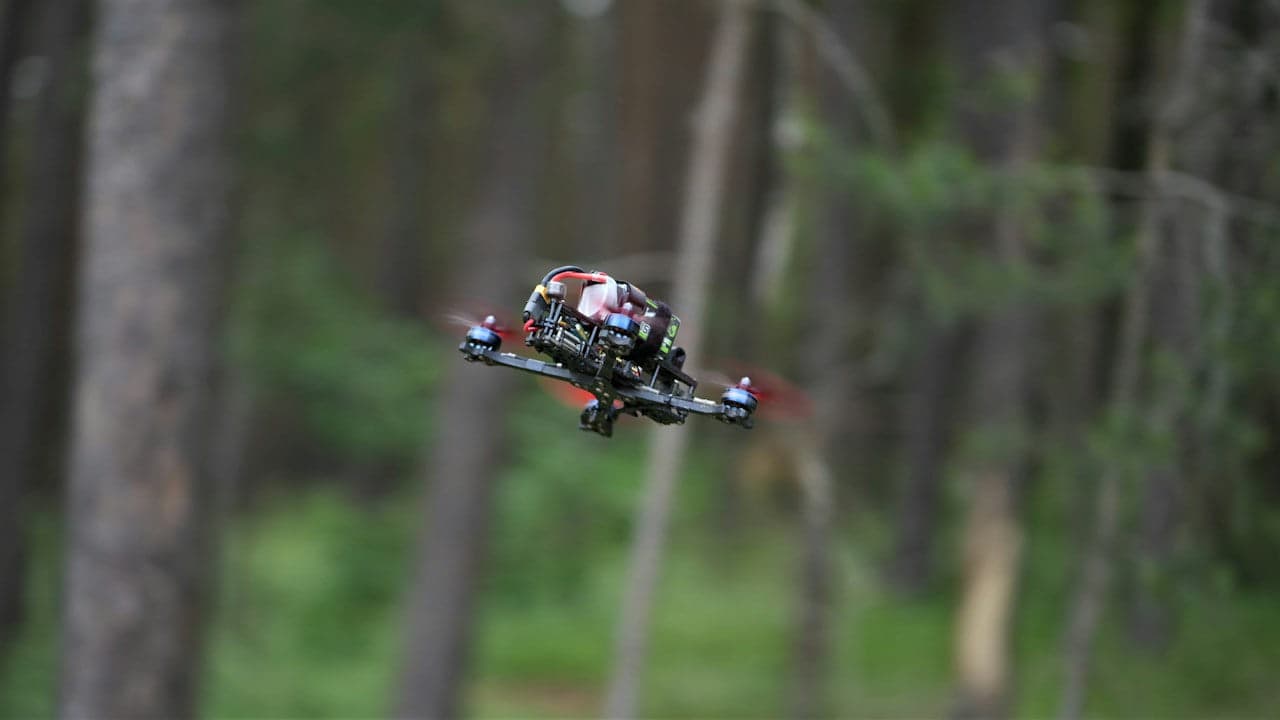
多伦多大学(University of Toronto)和香港的两所大学的工程师对Hopcopter进行了升级,这是一种既能跳跃又能飞行的混合式单足无人机。通过增加铰接式足垫,团队稳定了在不可预测地面上的着陆,使这一双模式机器人平台更接近商业应用。
Letizia Giugliano人工智能辅助 · 审校:Giovanni Sapere
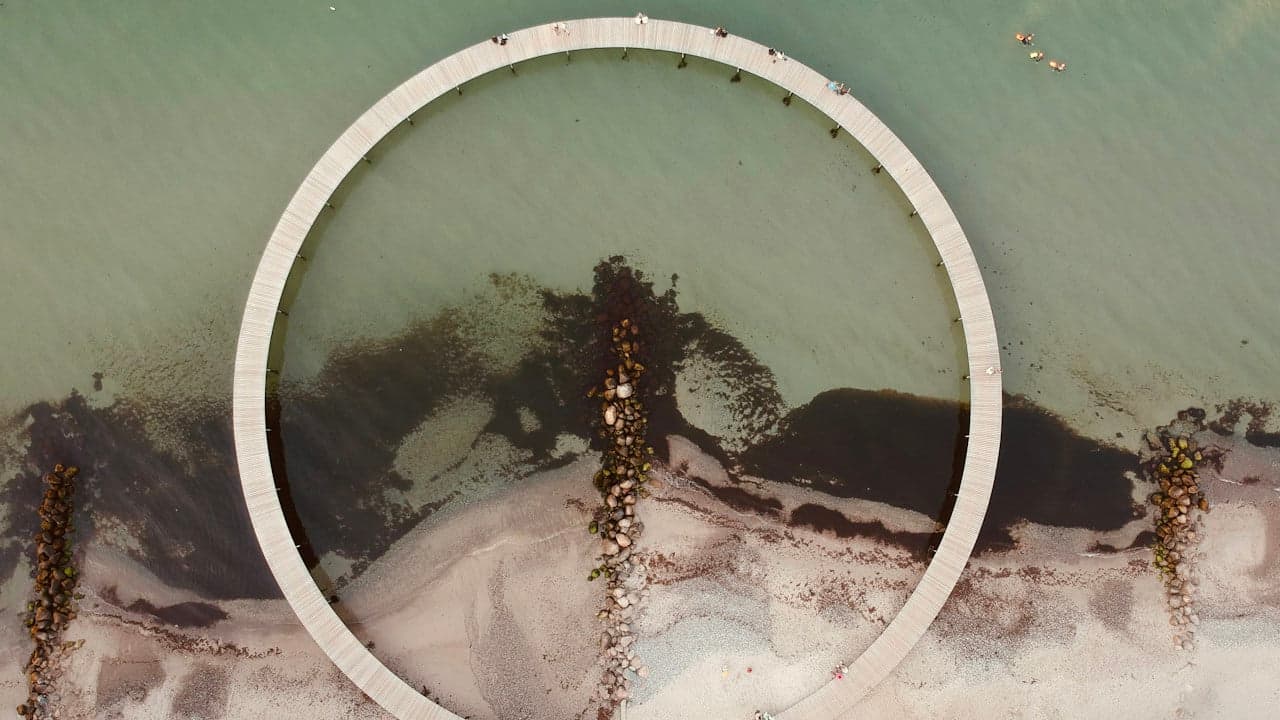
苏黎世联邦理工学院(ETH Zurich)的机器人研究人员设计出一种没有刚性中央机身的四旋翼机,能吸收碰撞而不坠毁。这款环形的FlexiQuad无人机由Luca Girardi和Stefano Mintchev发明,采用弹性框架,撞击时可向侧面弯曲,同时保持飞行所需的垂直刚度。两位发明人已为该装置提交专利申请,该装置还获得了学校Spark Award的提名。
Letizia Giugliano人工智能辅助 · 审校:Giovanni Sapere
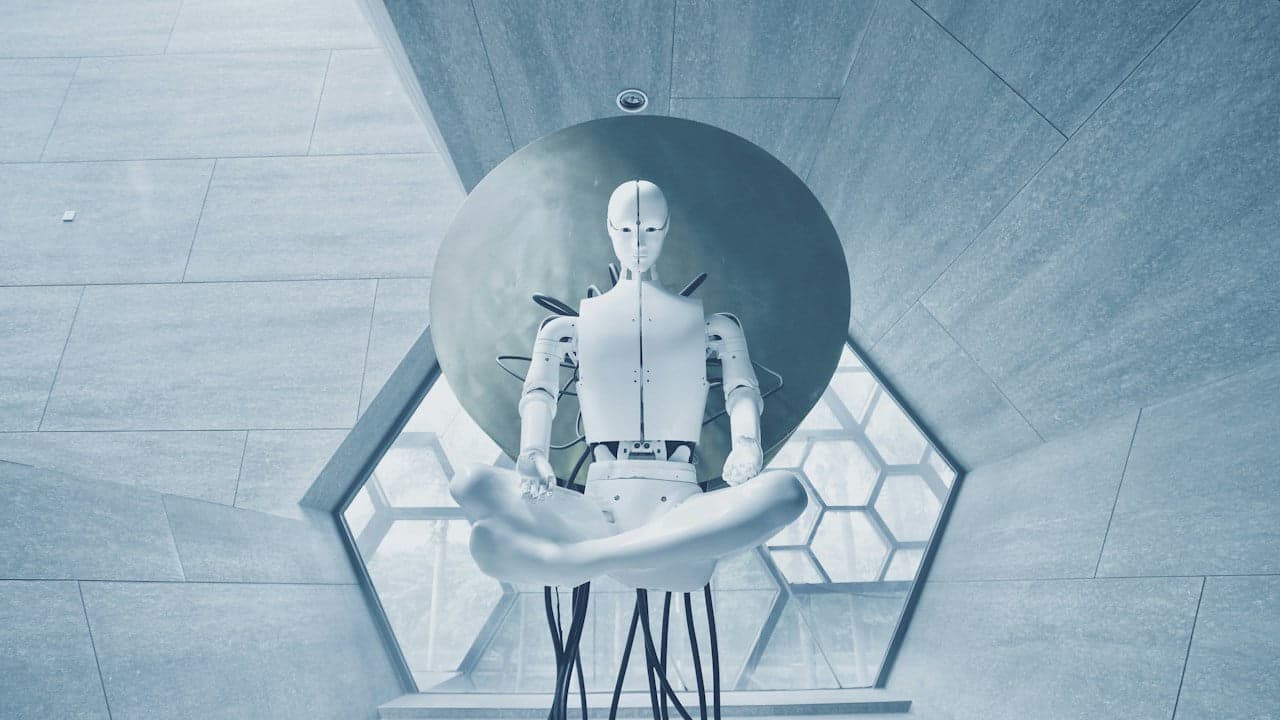
要教会双足机器行走穿过房间并操作物体,通常需要不间断的演示序列,而这很难可靠地录制。首尔国立大学的一个研究团队构建了名为RISE的视觉-语言-动作架构,它把独立采集的行走数据和操作数据连接起来,以执行连续任务。该系统降低了训练实体机器的负担,推动了实用机器人技术的发展。
Giovanni Sapere人工智能辅助 · 审校:Giovanni Sapere
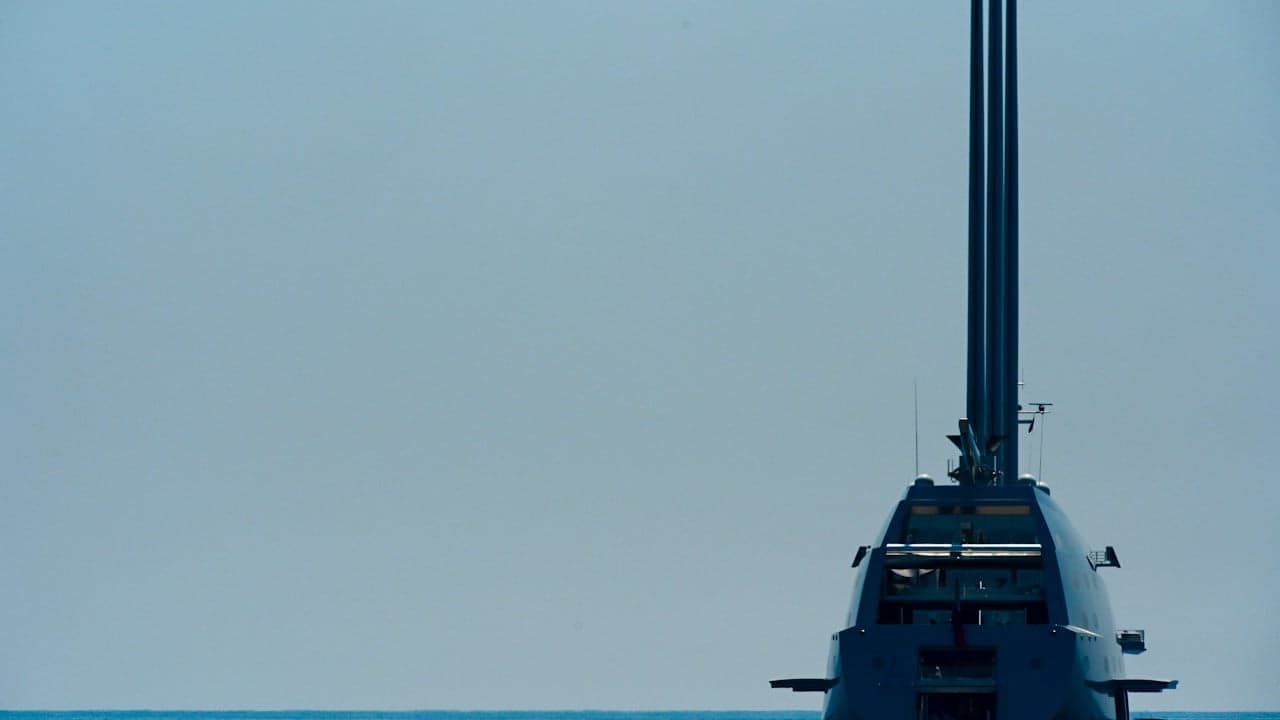
中国的海军造船商正在渤海的葫芦岛测试一艘无人导弹艇,它把艇体隐藏在水面之下,浮出水面后再发射。这一实验性三体船设计长约65米,反映出海军工程与自主机器人技术日益融合。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
三名截肢者成功测试了一种可实时测量肌肉运动的植入式磁追踪系统。麻省理工学院的这项研究发表在期刊Nature Sensors上,为引导先进假肢的机器人控制器提供了一种新的物理接口。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
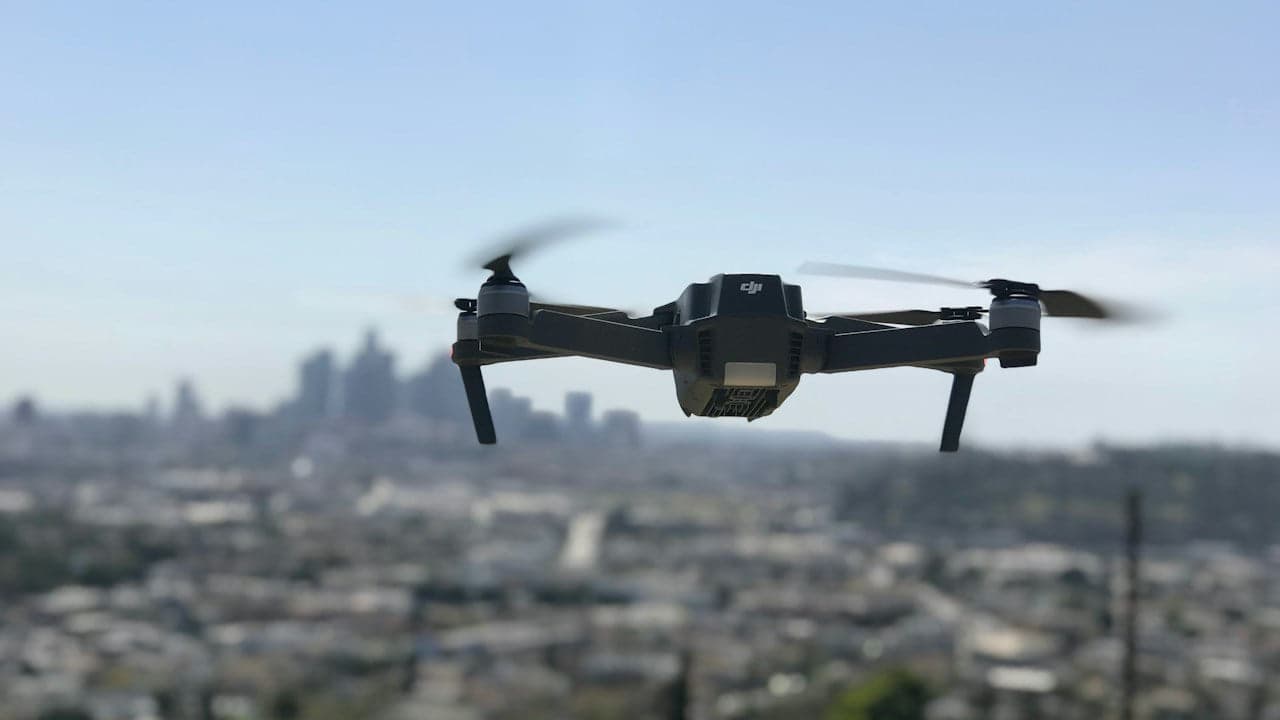
宾夕法尼亚大学(University of Pennsylvania)的工程师开发出一款人工智能工具,每秒最多可处理440次事件相机视觉数据。这项名为Fast Feature Field的软件发明,使机器解读快速环境变化的速度比早期方法快2至5倍。《Science Robotics》期刊报道称,该系统可帮助自主无人机、轮式车辆和步行机器人在杂乱空间和弱光条件下快速作出反应。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
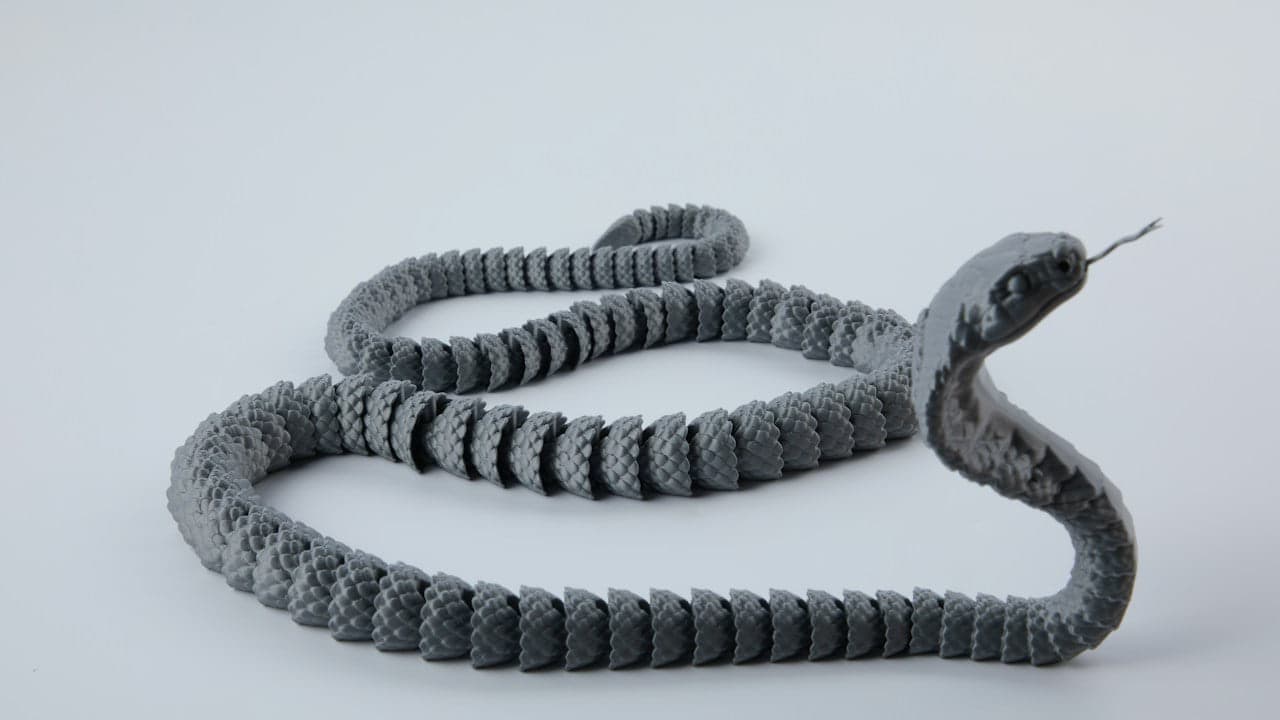
麻省理工学院的工程师打造了一台柔性机器人小肠镜,旨在穿行于人体小肠狭窄的弯曲处。这一新系统把软体机器人技术与蛇形运动结合起来,可检查组织、施用药物,并清除消化道深处的小息肉。
Giovanni Sapere人工智能辅助 · 审校:Letizia Giugliano
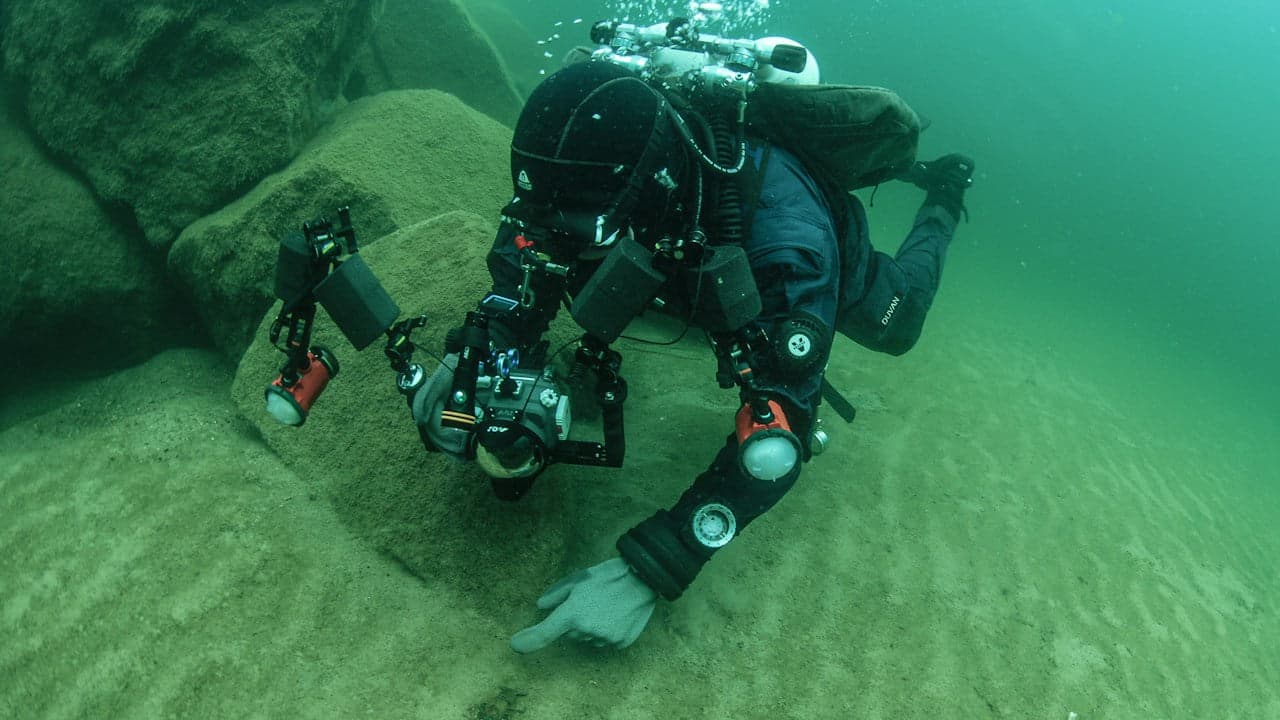
北卡罗来纳州立大学(North Carolina State University)的工程师以海洋羽星为原型,研制出一种水下机器人,可在水下环境中进行三维航行。这项新发明仅用两个执行器就实现了多方向游动和悬停,依靠的是巧妙的结构设计,而不是复杂的电子控制系统。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
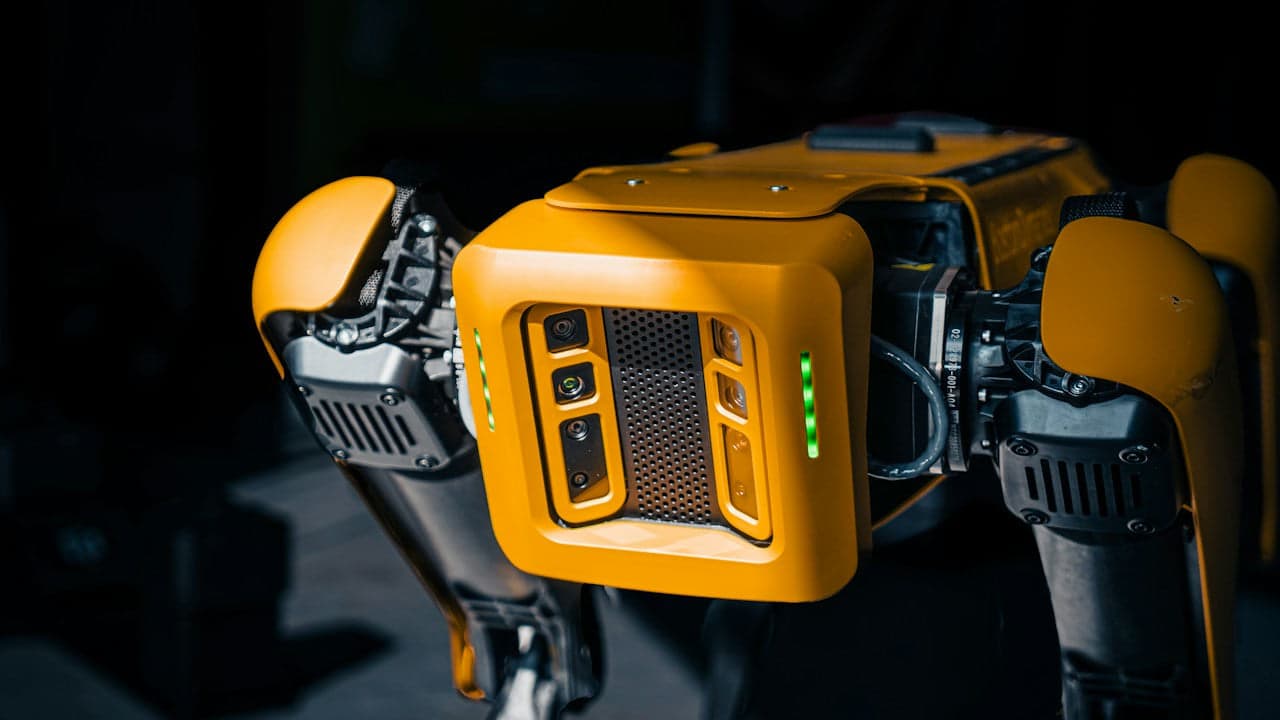
机器人领域的最新里程碑显示,机器无需依赖传统的类人方式,就在掌握精细操作和动态移动能力。2026年10月的工程报告表明,四足平台、稳定控制框架和人形系统正在迅速缩小感知与物理行动之间的差距。这些进展预示着一个更广泛的转变:朝着为复杂物理任务设计的、坚固而高速的机器发展。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
生物混合机器人领域的最新突破表明,培养的人类神经组织能够处理触觉信息并操控实体机器。布里斯托大学(University of Bristol)和总部位于墨尔本的Cortical Labs的研究人员,正将生物神经元与硅电子器件结合,以极低的计算能耗实现可适应的学习。
Letizia Giugliano人工智能辅助 · 审校:Letizia Giugliano
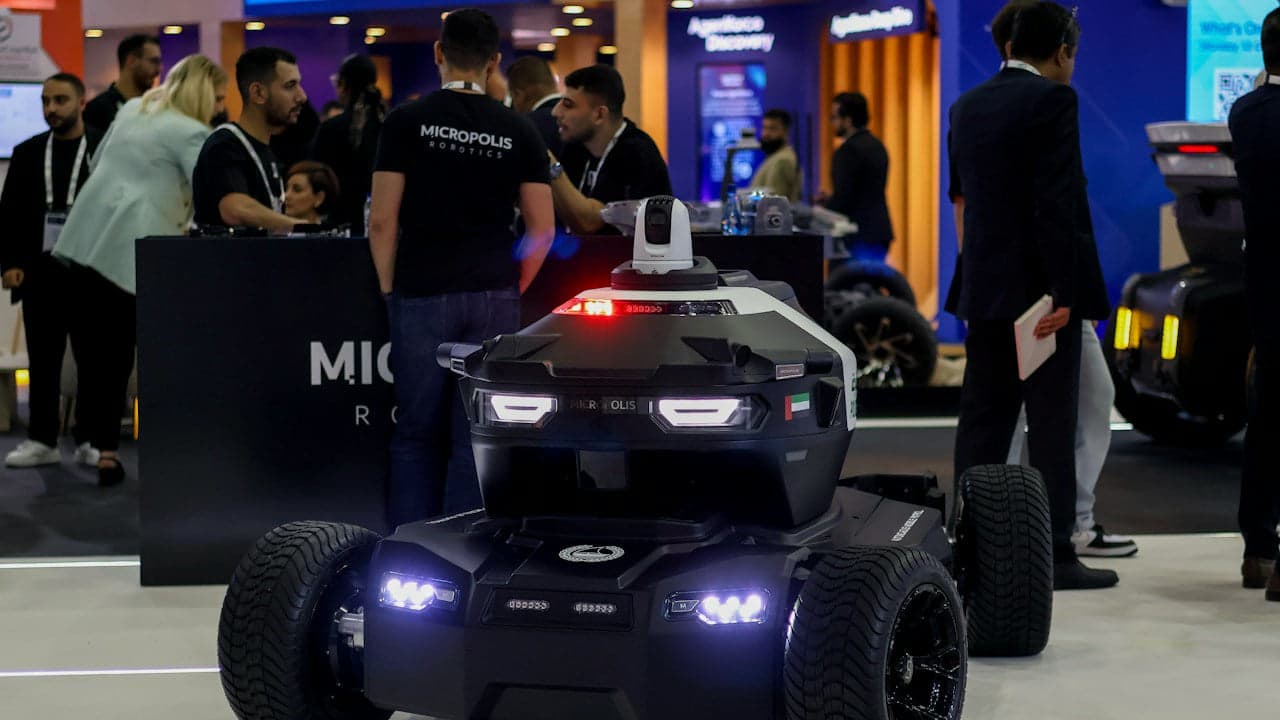
在不断扩大的工业自动化中,让移动机械持续有电、不被运行中断打断,仍是一个关键的运营难题。在[The Robot Report Podcast](https://www.therobotreport.com/why-opportunity-charging-is-winning-as-robot-fleets-scale/)的一次访谈中,WiBotic联合创始人兼首席执行官(CEO)Ben Waters讨论了无线能量管理如何改变商用机器人行业。该公司的方法实现了机会充电,让自主设备能够在日常任务周期中随时补充电量。
Giovanni Sapere人工智能辅助 · 审校:Letizia Giugliano
要让机器智能走出纯数字环境,系统就必须应对不完美的传感输入和严格的时序约束。据[The Robot Report](https://www.therobotreport.com/adi-explains-the-race-to-make-ai-physical/)报道,半导体制造商Analog Devices Inc.概述了把物理人工智能引入工业应用和机器人所需的架构条件。这一转变使重点从生成文本或软件代码,转向在不可预测的运行环境中可靠地预测并执行动作。
Giovanni Sapere人工智能辅助 · 审校:Letizia Giugliano
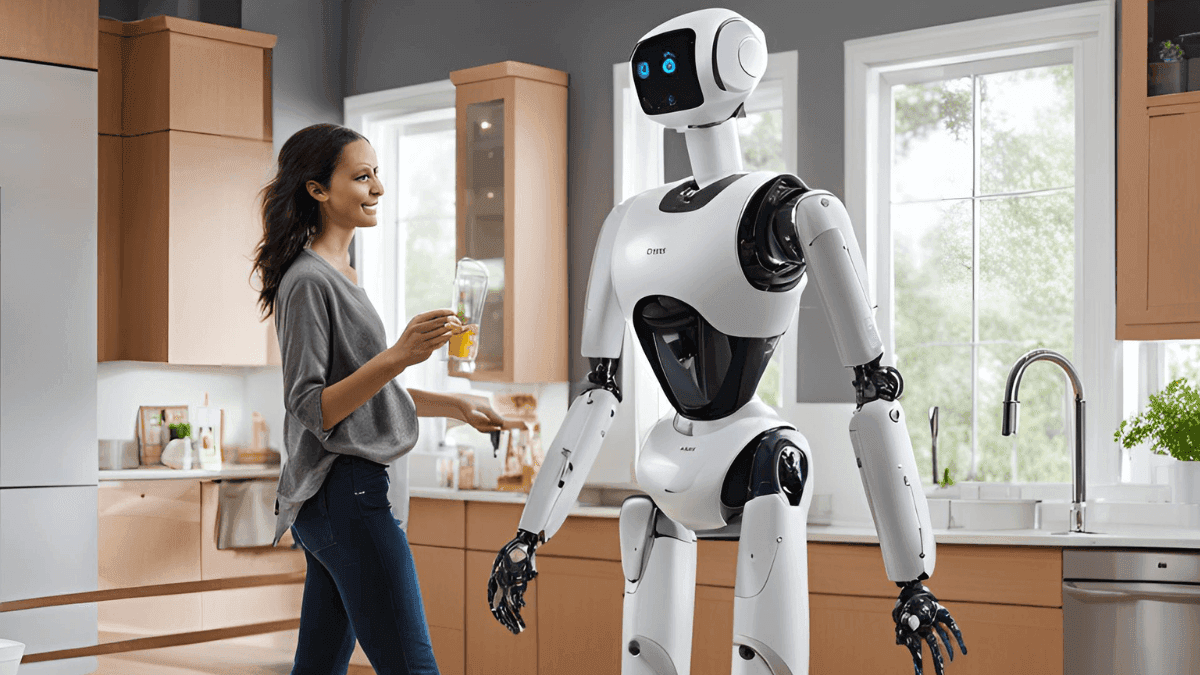
近年来,人形机器人领域取得了长足进步。科幻式的机器人曾经像是遥远的梦想,如今得益于人工智能、机电一体化和计算能力的发展,它们正日益成为具体的现实。但我们究竟走到了哪一步?……
Evgeny Novikov
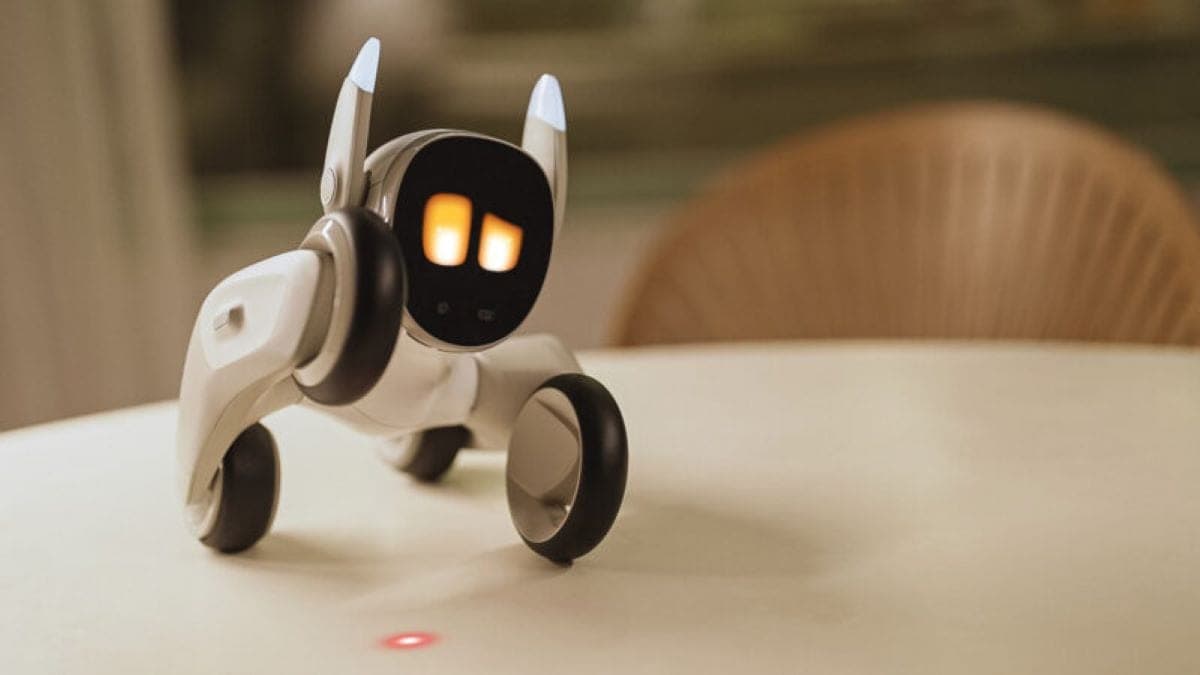
在之前一篇专门介绍CES 2024的文章中,我们谈到了人工智能和机器人设计领域的诸多创新。其中一款机器人的亮相尤其引发了许多人的好奇,因此我们也想专门谈谈它。我们说的是Loona:这款机器人狗……
Sara Votta
华盛顿大学(University of Washington)的研究人员用著名的魔方测试机器人在任务和物体操作上的智能。魔方由此从游戏变成了评估机器人能力的测试工具。
Giovanni Sapere