Print and Place trasforma le stampanti 3D comuni in assemblatrici automatiche di circuiti
I ricercatori usano plastica fusa come pinza temporanea per prelevare e inserire componenti elettronici durante la modellazione a deposizione fusa
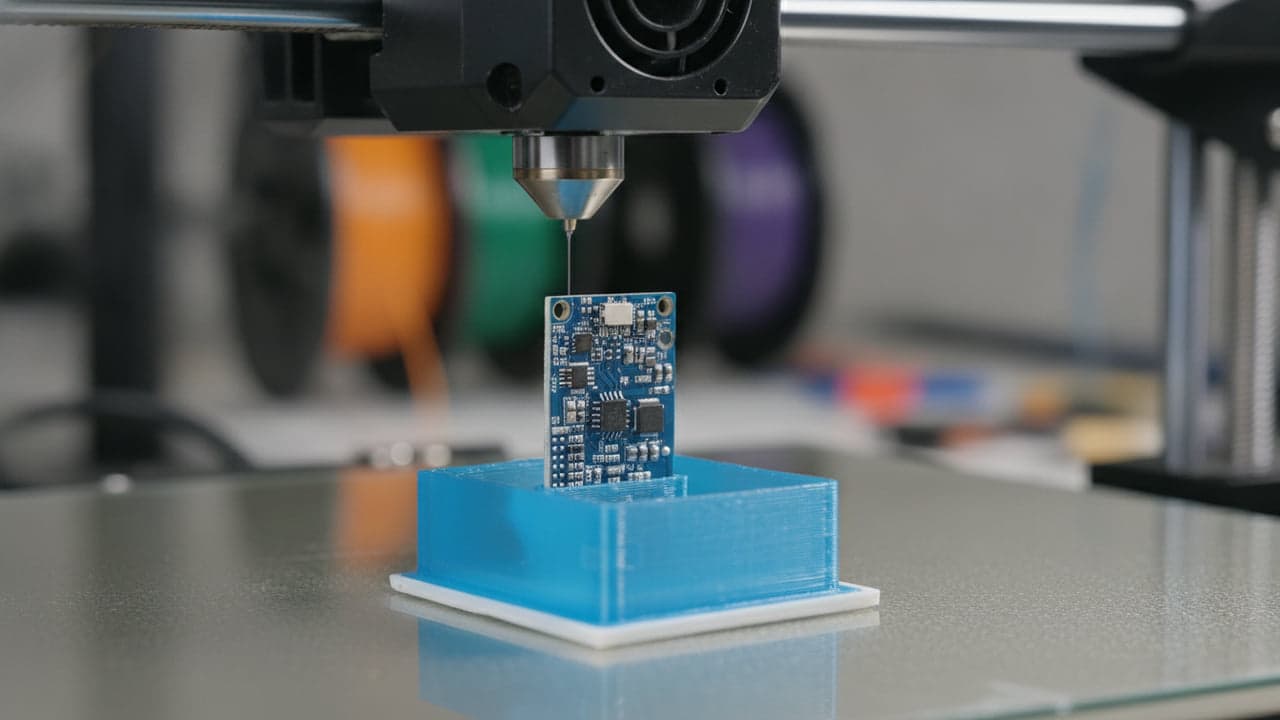
Un team di ricerca guidato da Oliver Child ha presentato un'invenzione che permette alle normali macchine per la modellazione a deposizione fusa di incorporare componenti elettronici all'interno di parti in plastica senza modificare l'hardware della stampante. Il metodo utilizza testine di stampa standard e termoplastico estruso per prelevare e posizionare gli elementi circuitali direttamente durante il processo di costruzione.
La plastica fusa come strumento di prelievo temporaneo
Costruire oggetti con circuiti interni richiede di norma che un operatore interrompa un ciclo di fabbricazione e inserisca i componenti a mano. Come riportato da Hackaday, il progetto intitolato «Print & Place: Using a 3D printer for Continuous Assembly of Electronic Devices» dell'inventore Oliver Child e dei suoi colleghi aggira questo passaggio manuale grazie a un'ingegnosa innovazione hardware. Il team si affida a hardware per la modellazione a deposizione fusa non modificato, trasformando l'ugello di estrusione stesso in un manipolatore temporaneo. Invece di montare una pinza a vuoto dedicata o un attuatore meccanico, la macchina deposita una piccola goccia di termoplastico caldo su un componente riposto sul piano di stampa. La plastica aderisce al componente, lo solleva da un vassoio parametrico e lo trasporta nella posizione di destinazione sulla struttura stampata.
Instradare fili e circuiti stampati in G-code
La routine di fabbricazione coordina sia la geometria del pezzo sia l'elettronica tramite standard comandi G-code. Prima che la stampa inizi, un operatore riempie con i componenti un vassoio parametrico personalizzato ricavato su una sezione del piano di stampa. Durante la corsa automatizzata, la testina di stampa 3D si reca al vassoio, fissa un componente con plastica fresca, lo sposta in posizione e poi continua a costruire strati sopra di esso per ancorarlo alla struttura. In tre dimostrazioni sperimentali di questa invenzione, Child e il team hanno incorporato circuiti stampati già popolati, strisce flessibili di filo conduttivo e treccia, e rivetti metallici per formare connessioni verticali tra strati conduttivi.
Gestire i limiti a ciclo aperto sul piano di stampa
Il sistema opera attualmente senza sensori esterni né posizionamento a ciclo chiuso. Gli esperimenti documentati dai ricercatori hanno mostrato occasionali fallimenti di prelievo, disallineamenti durante il posizionamento e contatti elettrici incostanti. Poiché i normali motori passo-passo seguono coordinate preprogrammate senza verificare il contatto, lievi spostamenti fisici possono impedire a un circuito di chiudersi correttamente. Per affrontare questi limiti meccanici, integrare tecniche della robotica moderna, come un sistema di telecamere ottiche simile alle unità industriali pick-and-place commerciali, potrebbe fornire un feedback automatizzato al firmware della macchina, consentendo aggiustamenti di posizione in tempo reale o segnalando agli operatori umani quando si verifica un errore.
Leggi anche su The Patent: Una falena robot stampata in 3D coltiva sensori UV con il proprio sangue artificiale · Dr. Kun Dániel costruisce un robot scassinatore guidato dall'IA
Tradotto automaticamente dall’originale inglese. Leggi l’originale