FlexiQuad:苏黎世联邦理工学院的抗碰撞环形无人机
发明人为一款可在撞击时变形、并以最高每小时80公里速度保持飞行的灵活四旋翼机申请专利。
作者: Letizia Giugliano
阅读约3分钟由人工智能辅助撰写 · 审校与批准:Giovanni Sapere
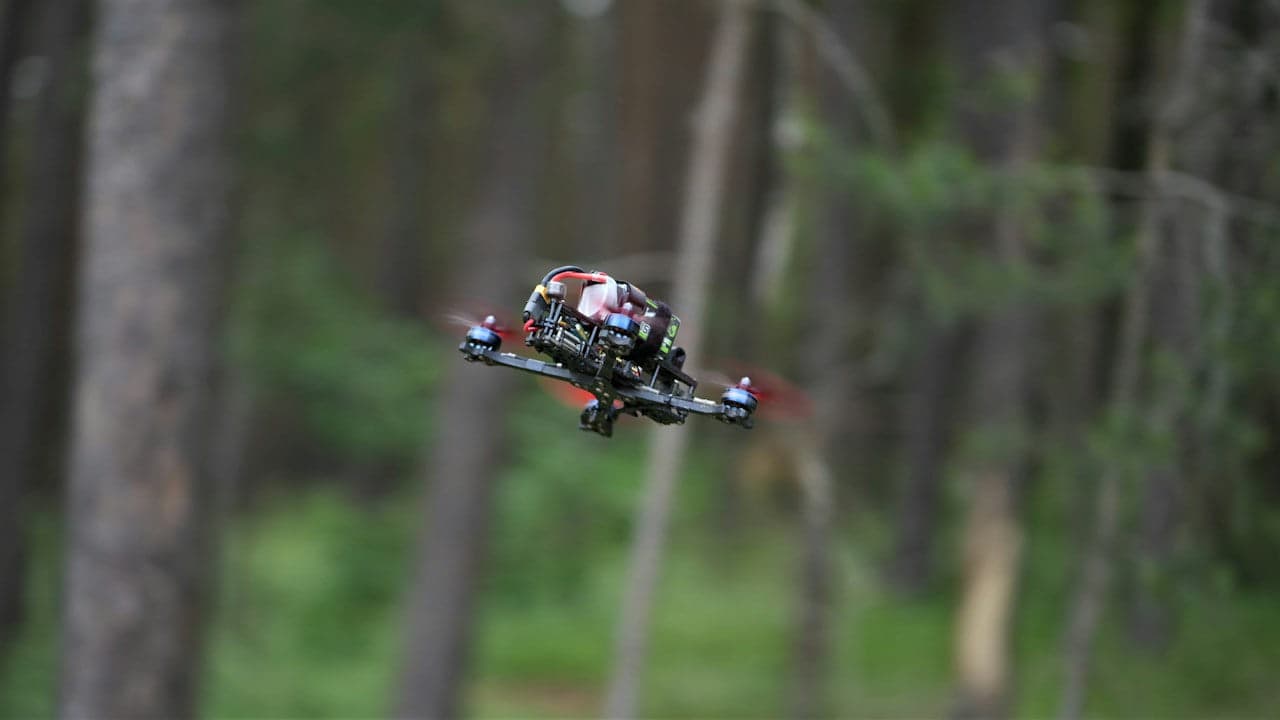
苏黎世联邦理工学院(ETH Zurich)的机器人研究人员设计出一种没有刚性中央机身的四旋翼机,能吸收碰撞而不坠毁。这款环形的FlexiQuad无人机由Luca Girardi和Stefano Mintchev发明,采用弹性框架,撞击时可向侧面弯曲,同时保持飞行所需的垂直刚度。两位发明人已为该装置提交专利申请,该装置还获得了学校Spark Award的提名。
受昆虫翅膀启发的环形框架
一个多世纪以来,多旋翼无人机一直依靠中央刚性轮毂来支撑向外延伸的机臂。据TechXplore报道,Luca Girardi和Stefano Mintchev颠覆了这一架构,完全取消了中央机身。旋翼、控制模块和电源等部件分布在一圈柔性的环形外缘上。
这个框架的力学行为直接取自生物结构。团队分析了昆虫和鸟类翅膀的各向异性柔性:翅膀在扇动时抗弯,遇到障碍物时则会弯曲。FlexiQuad遵循同样的逻辑:框架在水平方向弯曲以吸收撞击能量,在垂直方向保持刚硬,让螺旋桨的推力直接转化为飞行器的加速度。原型机身的原材料成本不到15瑞士法郎,环形部件还可以拆开,平放进行李箱。
“柔软并不自动意味着缓慢。”
——苏黎世联邦理工学院研究人员Luca Girardi
经受住每小时25公里的撞击
软体飞行器常常飞行特性迟缓,但发明人进行的测试显示,FlexiQuad在自由空气中的表现与标准刚性四旋翼机一样。该原型机的线加速度和角加速度与传统机型相当,最高飞行速度达到每小时80公里。
耐撞能力是在TechXplore所述的实物障碍测试中评估的。研究人员驾驶无人机以最高每小时25公里的速度直接撞向坚硬的障碍物。接触时,弹性外缘瞬间变形、耗散动能,然后弹回原状,机身没有因此失去平衡。Girardi指出,测试速度的限制主要来自撞击前加速机器所需的室内飞行通道,而不是框架的物理极限。
搭载载荷与基于反射的恢复
开放式结构扩大了这款飞行器可以承担的机械功能。由于环体可以主动围着目标收紧,FlexiQuad可以利用中央开口抓取和运送物品。在实验室试验中,这台原型机成功固定并运送了一个软质急救包,所载重量超过其自身结构质量。专利申请中列出的应用包括检查货轮的压载舱、在搜救行动中穿行倒塌的建筑,以及在中空框架上张开一张网来捕捉失控的无人机。
操作可变形机身给自主导航带来了挑战。撞击后的振动会让摄像画面短暂模糊,并干扰状态估计。为解决这个问题,研究人员采用了依靠机载惯性运动传感器的强化学习算法,模仿自动的生物反射,在撞上障碍物后立即稳定飞行姿态,再把控制权交还给标准导航程序。
另请阅读The Patent:中国测试实验性潜水三体战舰 · 磁珠植入物让机器人假肢实现实时肌肉追踪
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Giovanni Sapere。责任出版方:WitUp Ltd。