الذراع الروبوتية الجديدة مستوحاة من الأخطبوط
بقلم Mario Vincenzo La Rocca
القراءة: دقيقة واحدة
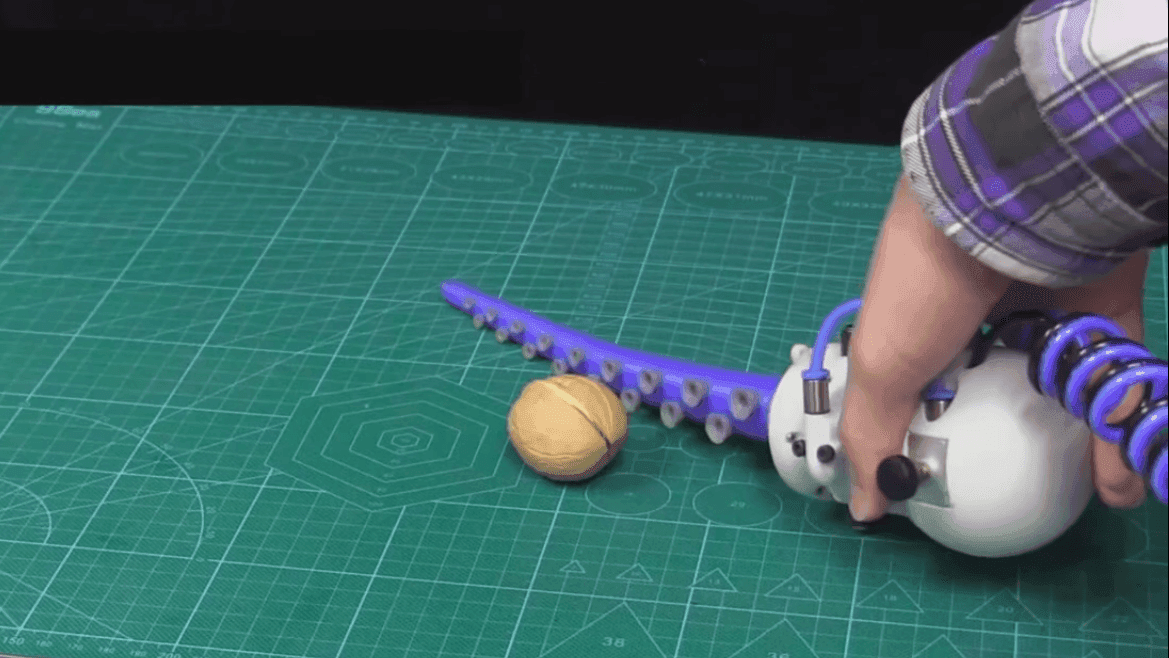
صُممت للمرة الأولى ذراع تجمع بين خصائص الالتفاف والالتصاق في مجسات الأخطبوط. الطبيعة مصدر إلهام مرة أخرى لتقنيات جديدة ومثيرة للاهتمام. ومجال الروبوتات من أكثر المجالات استفادة. وفي هذه الحالة، الحيوان المتخذ مثالاً…
صُممت للمرة الأولى ذراع تجمع بين خصائص الالتفاف والالتصاق في مجسات الأخطبوط
الطبيعة مصدر إلهام مرة أخرى لتقنيات جديدة ومثيرة للاهتمام. ومجال الروبوتات من أكثر المجالات استفادة. وفي هذه الحالة الحيوان المتخذ مثالاً هو الأخطبوط ومجساته. وقد طور فريق من الباحثين من كلية الهندسة الميكانيكية والأتمتة في جامعة Beihang (Beihang University) وكلية John A. Paulson للهندسة والعلوم التطبيقية في جامعة هارفارد (Harvard University) ذراعاً روبوتية على شكل مجس.
نُشر العمل في مجلة Soft Robotics. وتجمع الذراع للمرة الأولى بين خصائص الاستدقاق والإمساك لدى المحاجم. ويتيح هذا الجمع تحريك أجسام شديدة الاختلاف في الأشكال والأحجام والملمس ومعالجتها. ويتيح التصميم للذراع أن تلتف وتحكم قبضة متينة لكن لطيفة على أجسام مثل الجوزة أو البيضة. وعلى المجس الروبوتي أيضاً عدة محاجم تولد، بفضل الفراغ المسحوب، قوة التصاق ثابتة جداً تتيح تحريك أجسام أكبر من الذراع نفسها.
والذراع الروبوتية شديدة الشبه بمجس حقيقي وتحاكي خصائصه بالكامل. ويمكن للتصميم الجديد أن يعزز ظهور جيل جديد من الأذرع «الناعمة» المناسبة لمجموعة واسعة من الأجسام. كما يساعد الاختراع العلم على فهم خصائص مجسات الأخطبوط بصورة أفضل، وهي حيوانات مذهلة لم تُفهم بالكامل بعد.
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي