مهندسو Penn يرفعون رؤية الكاميرات الحدثية إلى 440 مرة في الثانية
نظام Fast Feature Field يتخطى بيانات المستشعر الفارغة ليساعد الروبوتات على تتبع الحركة والتنقل في الأماكن المظلمة بسرعة أكبر
بقلم Letizia Giugliano
القراءة: 3 دقائقكُتب بدعم من الذكاء الاصطناعي · المراجعة والاعتماد: Letizia Giugliano
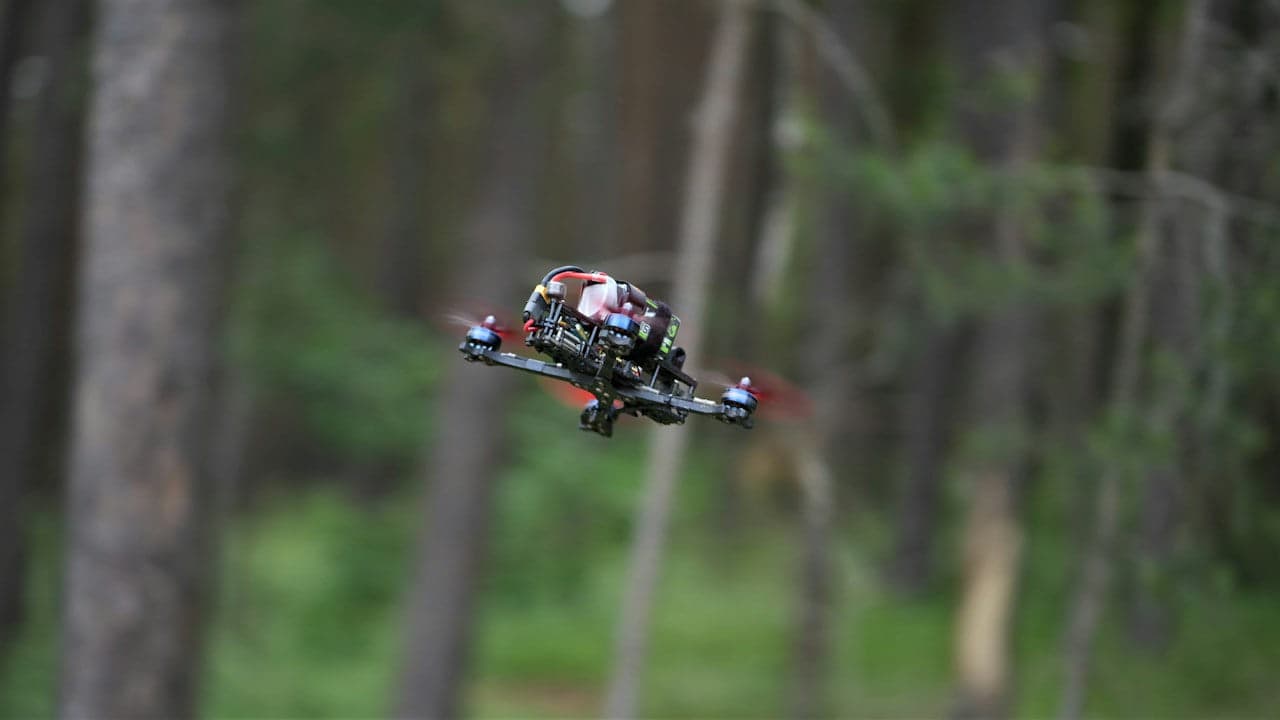
طوّر مهندسون في جامعة بنسلفانيا (University of Pennsylvania) أداة ذكاء اصطناعي تعالج البيانات البصرية للكاميرات الحدثية حتى 440 مرة في الثانية. ويتيح هذا الاختراع البرمجي، المسمى Fast Feature Field، للآلات تفسير التغيرات البيئية السريعة بسرعة تفوق الطرق السابقة بمرتين إلى خمس مرات. ويساعد النظام، الذي نُشر في دورية Science Robotics، الطائرات المسيّرة الذاتية والمركبات ذات العجلات والروبوتات الماشية على التفاعل سريعاً في الأماكن المزدحمة وظروف الإضاءة الخافتة.
التنبؤ بالحركة بدلاً من المهام المنفصلة
تسجل الكاميرات القياسية مشاهد بصرية كاملة على فترات منتظمة، أما الكاميرات الحدثية فتعمل بمبدأ مختلف. إذ يسجل كل بكسل على حدة تغيرات شدة الضوء بصورة متواصلة، فيلتقط الحركة السريعة من دون تجميع إطارات تقليدية، بحسب ما نقله موقع Interesting Engineering.
ولأن هذه المستشعرات تبعث ملايين الإشارات المتفرقة بدلاً من إطارات منظمة، تعجز البرمجيات الحاسوبية التقليدية عن تفسيرها من دون برامج منفصلة لكشف الأجسام أو قياس المسافات أو تتبع الحركة. وحل فريق Penn هذا الاختناق بشبكة عصبية تسمى Fast Feature Field (F³). وبدلاً من تدريب نماذج منفصلة لمهام بصرية متباينة، درّب الباحثون النظام على التنبؤ بالإشارات القادمة استناداً إلى البيانات السابقة.
«للتنبؤ بدقة بالأحداث المقبلة استناداً إلى السابقة، يجب أن تتعلم الشبكة تمثيل بنية المشهد والحركة الجارية فيه»، بحسب المؤلف الأول Richeek Das في نتائج نقلها Interesting Engineering. ويستخرج هذا النموذج التنبؤي الهندسة والحركة في خطوة معالجة واحدة.
«للتنبؤ بدقة بالأحداث المقبلة استناداً إلى السابقة، يجب أن تتعلم الشبكة تمثيل بنية المشهد والحركة الجارية فيه»
— Richeek Das، المؤلف الرئيسي، جامعة بنسلفانيا
«هدفنا أن يصبح استخدام الكاميرا الحدثية بسهولة استخدام الكاميرا التقليدية»
— Pratik Chaudhari، أستاذ مشارك، جامعة بنسلفانيا
تخطي 95% من النقاط البصرية الفارغة
تولد المستشعرات الحدثية عشرات الملايين من الإشارات المنفصلة كل ثانية، ما يرهق بسهولة رقائق الحوسبة المتنقلة. لكن الباحثين لاحظوا أن نحو 95% من إحداثيات المستشعر الممكنة لا تسجل أي نشاط في لحظة معينة.
ويتجاهل F³ هذه المواضع الخاملة كلياً ويركز الحسابات على الإحداثيات التي يحدث فيها تغير في الضوء فقط، بحسب Interesting Engineering.
وخفضت طريقة الترشيح هذه الحسابات غير الضرورية. فعند معالجة بيانات حدثية عالية الدقة يعمل F³ بمعدل 120 مرة في الثانية. وبدقة VGA الأقل ترتفع سرعته إلى 440 مرة في الثانية، ما يتيح إدراكاً روبوتياً فورياً.
اختبارات على روبوتات رباعية الأرجل وشوارع ليلية
قيّم الباحثون نظامهم باستخدام تدفقات مستشعرات جُمعت من سيارات وروبوتات رباعية الأرجل وطائرات مسيّرة ذاتية الطيران. وشملت التجارب ظروفاً بصرية صعبة، منها شوارع المدن المظلمة ليلاً والممرات الداخلية المزدحمة، بحسب Interesting Engineering.
وطابق البرنامج معايير الرؤية الروبوتية القائمة أو تجاوزها وهو يعمل أسرع بمرتين إلى خمس مرات. كما يتيح لمهندسي الروبوتات تكييف أدوات الرؤية الحالية مع البيانات الحدثية، ما يلغي الحاجة إلى تصميم برمجيات مخصصة لكل عملية نشر.
ورغم أن المنشور لا يذكر رقم طلب براءة رسمياً، فإن البنية التقنية تمثل أصلاً من الملكية الفكرية نشأ عبر بحث أكاديمي قد يربط بين المستشعرات التجريبية والروبوتات العملية.
تكامل مباشر مع عتاد الطائرات المسيّرة الذاتية
يركّب فريق Penn البحثي حالياً F³ على طائرات مسيّرة ذاتية مصممة للطيران عبر أماكن مزدحمة ومظلمة.
وتستهدف الخطة بعيدة المدى عتاد المستشعر نفسه، بحسب Interesting Engineering. إذ ينوي المهندسون دمج النموذج الخوارزمي مباشرة في رقائق الكاميرا، لتحويل النبضات الكهربائية الخام إلى بيانات بصرية قابلة للاستخدام على متنها.
«هدفنا أن يصبح استخدام الكاميرا الحدثية بسهولة استخدام الكاميرا التقليدية»، بحسب Pratik Chaudhari، الأستاذ المشارك في جامعة بنسلفانيا، في تصريحات نقلها Interesting Engineering. ونشر الفريق تقييمه التقني الكامل في دورية Science Robotics.
اقرأ أيضاً في The Patent: مكاتب البراءات الثلاثية تلتقي في فيينا بشأن التنازل العالمي والذكاء الاصطناعي · مهندسو MIT يبنون روبوتاً لينا مستوحى من الأفاعي لاستكشاف الأمعاء الدقيقة
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي
مقال من غرفة أخبار The Patent ®، كُتب بدعم من الذكاء الاصطناعي اعتمادًا على مصادر اختارتها غرفة الأخبار. المراجعة والتصحيحات والموافقة على النشر: Letizia Giugliano. الناشر المسؤول: WitUp Ltd.