مهندسو MIT يبنون روبوتاً ليناً مستوحى من الأفعى لاستكشاف الأمعاء الدقيقة
حراشف بنمط الكيريغامي ومحركات هوائية متعددة الحجرات تساعد الجهاز على التنقل في نسيج زلق لأخذ خزعات من السلائل وإيصال الأدوية.
بقلم Giovanni Sapere
القراءة: دقيقتانكُتب بدعم من الذكاء الاصطناعي · المراجعة والاعتماد: Letizia Giugliano
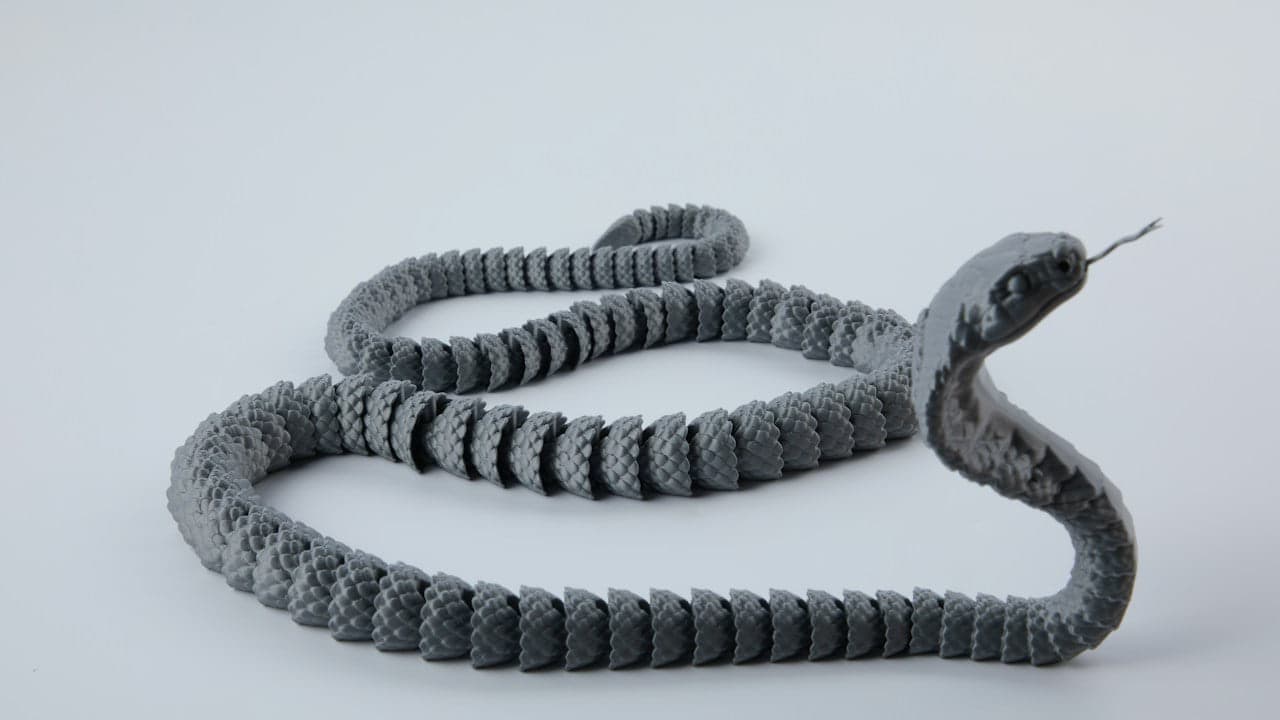
بنى مهندسون في معهد ماساتشوستس للتقنية (MIT) منظار أمعاء روبوتياً مرناً مصمماً للتنقل في المنعطفات الضيقة للأمعاء الدقيقة البشرية. ويجمع النظام الجديد بين الروبوتات اللينة والحركة الشبيهة بالأفعى لفحص النسيج وإعطاء الدواء واستئصال السلائل الصغيرة في عمق الجهاز الهضمي.
التنقل عبر 20 قدماً من الجهاز الهضمي الضيق
يزيد طول الأمعاء الدقيقة البشرية على 20 قدماً (6.1 متر) وقطرها نحو 1 بوصة (2.5 سنتيمتر)، ما يجعلها من أصعب مناطق الجسم للفحص السريري. وتعتمد الفحوص السريرية المعتادة على تنظير الأمعاء بالبالونين (double-balloon enteroscopy)، وهو إجراء بطيء ينفخ فيه الطاقم الطبي بالونين ويفرغهما مراراً لسحب أداة عبر الأنبوب الهضمي، كما أوردت MedicalXpress.
ولأتمتة هذه المهمة وتسريعها، طوّر المؤلف الأقدم Giovanni Traverso، أستاذ الهندسة الميكانيكية في MIT وطبيب الجهاز الهضمي في مستشفى Brigham and Women's Hospital، مع زملائه تصوراً بديلاً للدفع. وفصّل Traverso والمؤلفون الرئيسيون المشاركون Binbin Ying وAhmad Mujtaba Jebran وSahab Babaee النموذج الأولي لهذا الجهاز الطبي في مجلة Science Robotics.
«باستخدام أكمام الكيريغامي لتعزيز الاحتكاك السطحي، يستطيع الروبوت توليد قوة جر موضعية لملامسة النسيج من أجل الحركة دون الاعتماد على تمديد مفرط لنسيج الأمعاء الدقيقة الرقيق».
— Ahmad Mujtaba Jebran، طالب دراسات عليا في MIT
حراشف الكيريغامي والتوجيه الهوائي
يحاكي الجهاز الأنبوبي طريقة حركة الأفعى بانقباض العضلات على جانبي الجسم بالتناوب. وبنى الباحثون محركات هوائية متعددة الوظائف تضم أربع حجرات تنتفخ بتركيبات محددة، ما يتيح لجسم الآلة أن ينحني أو يمتد في أي اتجاه عند الطلب، بحسب MedicalXpress.
ولمنع الانزلاق على الغشاء المخاطي المعوي الرطب، لجأ الفريق إلى الكيريغامي، وهو الفن الياباني لقص الصفائح المسطحة وطيّها. ويضم القسمان الأمامي والخلفي بالونات تثبيت قابلة للنفخ تحيط بها أكمام كيريغامي. وعندما تتمدد البالونات، تبرز إبر ثلاثية الأبعاد صغيرة إلى الخارج لتمسك بجدران الأمعاء دون تمزيق البطانة الرقيقة، فتوفر قوة الجر بينما يتقدم الجسم الداخلي.
عرض الخزعات وإيصال الأدوية في التجارب
يستطيع الروبوت اللين المربوط دخول الجهاز الهضمي من الفم أو المستقيم، موجَّهاً بمشغّل يستخدم عصا تحكم لاسلكية خارجية. وتتضمن الأنبوبة المرنة أدوات مصغرة: كاميرا بصرية للعرض الفوري، ومشبك نسيج ميكانيكي لأخذ الخزعات أو استئصال السلائل، ورذاذة متخصصة لإيصال الدواء موضعياً.
وخلال الاختبار على الحيوانات، قطع هذا الاختراع الروبوتي بنجاح 6.5 قدم (نحو مترين) عبر الأمعاء الدقيقة، كما أشارت MedicalXpress. ويعمل الفريق الهندسي الآن على تحسين برمجيات الملاحة الروبوتية لتحقيق مستويات أعلى من الأتمتة أثناء التقييمات التنظيرية.
اقرأ أيضاً في The Patent: تصميم معدني مستوحى من الأوريغامي في MIT يتيح إقامة ملاجئ طوارئ سريعة · JAXA تطلق مهمة MMX لجلب عينات من قمر المريخ بحلول 2031
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي
مقال من غرفة أخبار The Patent ®، كُتب بدعم من الذكاء الاصطناعي اعتمادًا على مصادر اختارتها غرفة الأخبار. المراجعة والتصحيحات والموافقة على النشر: Letizia Giugliano. الناشر المسؤول: WitUp Ltd.